
Este artigo é uma continuação:
[O primeiro artigo pode ser lido aqui.]
[O segundo artigo pode ser lido aqui.]
Nesta parte vamos entender melhor como ocorre a transição entre a fase de aderência e a fase de escorregamento do pneu. É a partir desta compreensão que surgem as diferentes abordagens para controlarmos o processo e mantermos o veículo sob controle, e compararmos estas abordagens para percebermos vantagens e desvantagens que uma pode oferecer contra a outra.
A mecânica da frenagem
Vamos começar imaginando a superfície de contato do pneu com o piso. É esta superfície de contato que sofre a ação das forças de frenagem, aceleração e direção.
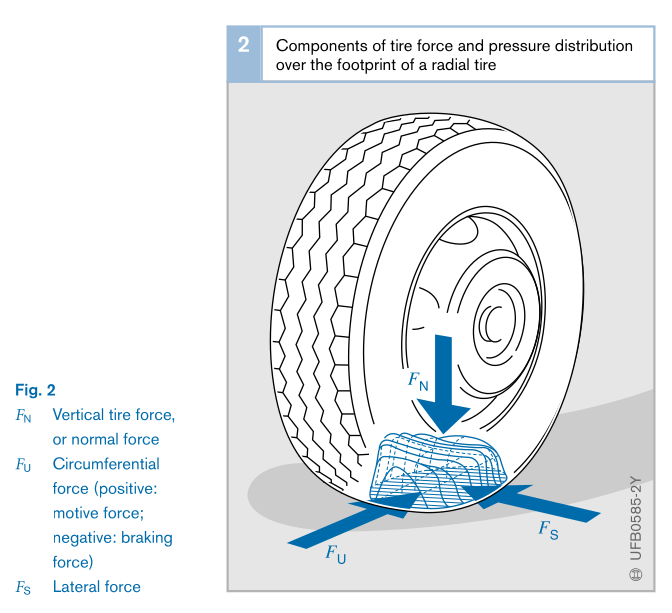
Como vimos na parte anterior, quando a roda é freada, a banda de rodagem entra em contato com o piso sendo comprimida, e sai sendo tracionada.
A questão é que, quanto maior a força de frenagem com o piso, maiores as deformações da banda de rodagem ao entrar e sair de contato com o solo. Assim, com uma força de frenagem, a banda de rodagem é levemente tracionada enquanto toma contato com o piso e logo atinge uma deformação de equilíbrio, que manterá boa parte da superfície de contato em uma tensão de compressão. Porém, conforme a roda gira e determinada seção da superfície de contato se aproxima do ponto de saída, a banda de rodagem progressivamente vai passando de comprimida para tracionada, e sofre deformação e microescorregamento entre ela e o piso, dada sua elasticidade.
Assim, a superfície de contato apresenta três zonas distintas. Na primeira, a borracha entra em contato com o solo, progressivamente vai assumindo uma parcela da força de frenagem, proporcionalmente sendo comprimida e sofrendo um certo escorregamento, uma segunda zona onde o contato com o piso é estático, e uma terceira zona que inverte o processo da primeira zona.
Com uma pequena força de frenagem, a primeira e terceira zonas da área de contato são pequenas e a zona intermediária estática ocupa a maior parte da superfície de contato. Porém, conforme a força de frenagem aumenta, as duas zonas extremas aumentam, enquanto a zona intermediária é reduzida e submetida cada vez mais a uma tensão de compressão.
Durante a aplicação da força de frenagem, o fato da elasticidade da borracha permitir que a banda de rodagem se deforme em sequência entre compressão e tração faz com que a roda gire numa rotação ligeiramente diferente da que ocorreria em uma rolagem livre. Este fenômeno recebe o nome de “escorregamento” (“slip” em inglês) e é um fenômeno importante, porque determina a real capacidade de frenagem e de direcionamento da roda sob estas condições.
No entanto, no instante em que a frenagem é forte o suficiente, as duas zonas extremas se encontram, enquanto toda a zona intermediária é anulada. Neste instante, a banda de rodagem perde completamente o contato estático com o piso e passa a escorregar completamente.

Pela imagem a seguir, podemos ver como a ação do motorista em um veículo com freios convencionais consegue a parada do veículo sob as condições de uma frenagem com travamento das rodas.
Quando a roda trava numa frenagem, o contato passa para uma condição de escorregamento elevado, na qual a capacidade de transmitir forças ao piso normalmente é menor, reduzindo a capacidade de frenagem e de direcionamento da roda. E o motorista vira passageiro, impossibilitado de controlar a trajetória do veículo, enquanto o espaço de frenagem se prolonga em demasia.
As condições sob tração e aceleração
O processo de contato do pneu com o solo nas condições de tração e aceleração é praticamente idêntico ao da frenagem, apenas invertendo os processos. Portanto, a explicação prosseguirá apenas abordando o processo de frenagem até o ponto onde o processo se torne significativamente diferente.
O ABS
Nas últimas décadas, tem-se valorizado o uso de um dispositivo auxiliar à frenagem, chamado de ABS (Anti-lock Braking System, Sistema de Freio Antitravameno), que evita o travamento total das rodas, preservando boa margem de controlabilidade do veículo pelo motorista enquanto também reduz o espaço de frenagem em relação a uma frenagem com as rodas travadas.
Como explicado no artigo anterior desta série, o ABS funciona prendendo e soltando o freio de cada roda individualmente, conforme ela tenda ao travamento.
O diagrama a seguir mostra o princípio básico de funcionamento de um canal de um freio com ABS.

Num freio convencional, de forma simplificada, a pinça de freio recebe pressão hidráulica diretamente do cilindro-mestre.
Já no caso do ABS, temos duas válvulas que controlam a pressão sobre a pinça. Na ilustração, a válvula Nº 7 controla a pressão hidráulica vinda do cilindro-mestre rumo à pinça, enquanto a válvula Nº 8 alivia a pressão da pinça para um acumulador.
Desta forma, em condições normais, a pressão do cilindro- mestre é repassada integralmente para a pinça. No entanto, quando o sistema ABS percebe que a roda iniciou o processo de bloqueio, ele bloqueia o fornecimento de pressão do cilindro mestre para a pinça, e a pressão residual na pinça é progressivamente aliviada pela abertura da válvula Nº 8.
A rápida sequência de ativações das válvulas Nº 7 e 8 é que gera o fenômeno de prende-e-solta do ABS.
O resultado é uma sequência de marcas tracejadas de borracha no solo.

O que gera a ação do ABS é o monitoramento constante da rotação de cada roda. Esta é a variável controlada pelo ABS.
Ele lê constantemente a rotação das rodas através de um sistema de roda fônica muito semelhante ao usado nos motores para controle de injeção de combustível.

O conjunto inteiro, em contraste com os gráficos que vimos da frenagem com freios convencionais, pode ser visto na imagem a seguir:
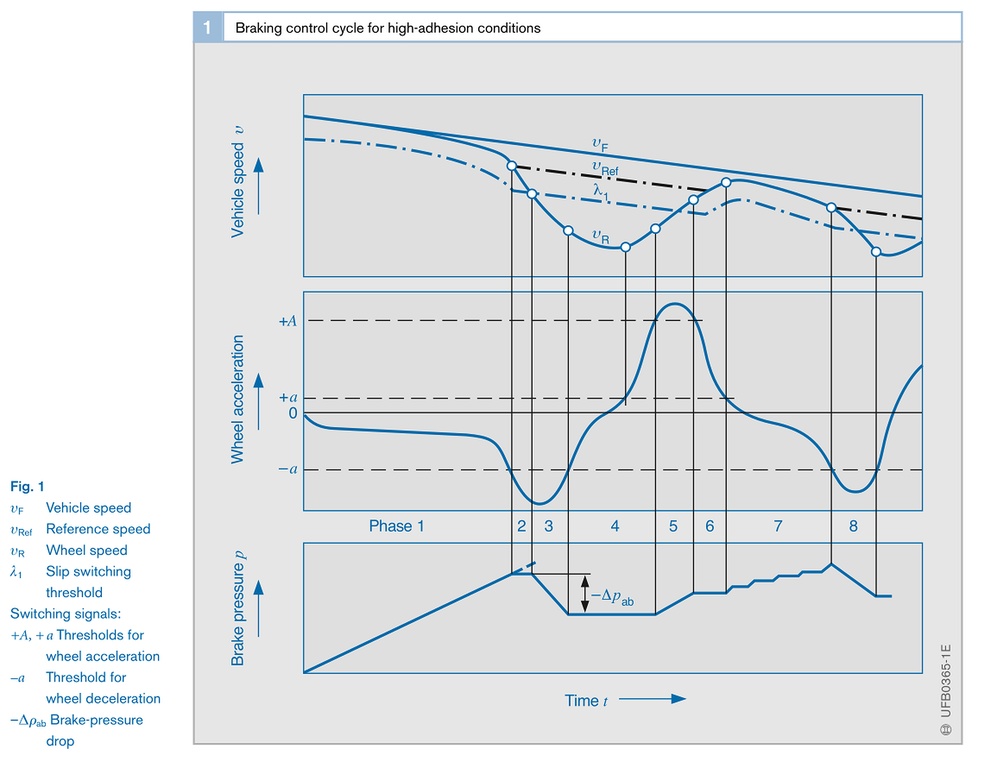
Nesta imagem percebemos como a pressão hidráulica sobre a pinça é modulada para evitar o bloqueio total da roda. A roda em momento algum fica completamente bloqueada, resguardando uma margem de controle para o motorista.
Limites do ABS
O ABS tem se mostrado um dispositivo realmente útil e confiável ao longo dos anos. No entanto, havia situações onde a tecnologia dele mostrava-se imperfeita e ainda precisava evoluir.
Repórteres e testadores de carros várias vezes relataram que o ABS utilizado no Chevrolet Omega, por exemplo, ficava assustadoramente inoperante quando a frenagem ocorria sobre ondulações regulares de pista, conhecidas popularmente como “costelas de vaca”. Os algoritmos de controle destas versões antigas de ABS não sabiam lidar com este tipo de irregularidade do piso e a estratégia padrão para este tipo de caso era simplesmente desastrosa, deixando o veículo sem capacidade de frenagem.
Porém, há outros limites com os quais mesmo as versões mais modernas têm de lidar.
O primeiro limite é que os freios lidam simultaneamente com duas variáveis: a velocidade da roda e a força de frenagem (ou seus reflexos, a rotação e o torque na roda). Este par é proporcional à potência mecânica de frenagem.
No entanto, os sistemas de ABS essencialmente controlam a rotação da roda através da modulação da pressão hidráulica aplicada à pinça de freio.
O controle da força de frenagem através da pressão hidráulica é um método indireto, sendo que a atuação hidráulica é feita por válvulas que aumentam, mantêm ou reduzem a pressão, conforme a estratégia de controle.
Por outro lado, o sensor de velocidade da roda utiliza um sistema de roda fônica. A estimativa da velocidade da roda depende da leitura dos pulsos gerados por esse sensor e do processamento desses dados pelo sistema de controle. Assim, existe necessariamente um intervalo entre a detecção da tendência ao bloqueio e a efetiva alteração da força de frenagem.
Assim, o ABS não mantém a roda exatamente em um único ponto de escorregamento ideal, mas trabalha dinamicamente em torno dessa condição, modulando a pressão de frenagem para preservar a aderência e a capacidade de controle do veículo.
Bloqueio e disparo
Outro problema semelhante, mas com impacto diferenciado na parte de controle do fenômeno é o dos fenômenos do bloqueio e do disparo.
Quando o veículo começa a frear, o pneu está plenamente aderido ao piso, a força de frenagem limite depende do atrito estático, e o freio tem de lidar com toda a energia cinética do veículo. No instante que ocorre a degradação da aderência do pneu, a capacidade de transmitir força ao piso cai enquanto a pressão hidráulica do freio ainda é elevada. Nesta condição a roda entra em franca desaceleração, rumo ao bloqueio total, num evento brusco.
O ABS, como vimos, possui uma resposta limitada pela cadeia de detecção, processamento e atuação, o que significa que a roda pode perder muita velocidade antes que a pressão na pinça seja aliviada o suficiente para que o escorregamento ideal da roda seja recuperado, e mesmo depois deste ponto, o ABS precisa se certificar que a roda readquiriu novamente a velocidade ideal antes de reaplicar a pressão hidráulica necessária para a frenagem ideal.
O efeito de bloqueio reduz ainda mais a velocidade de resposta do ABS.
Efeito parecido ocorre na tração, mas com algumas diferenças.
Um motor de combustão apresenta uma rotação que depende do nível de aceleração comandado pelo motorista e pela carga que ele traciona. Se a carga é reduzida bruscamente sem que o comando de aceleração seja reduzido, ele tende a ganhar rotação rapidamente.
É o que ocorre quando o pneu perde aderência mediante uma forte aceleração comandada pelo motorista. A roda sofre então um disparo, um fenômeno semelhante ao do bloqueio do freio, porém em sentido oposto.
Porém, o controle de tração age de forma diferente da do ABS para lidar com o efeito do disparo. O controle de tração limita o torque do motor atuando sobre os parâmetros que determinam sua produção, entre outras estratégias, atrasando o ponto de ignição.
Aqui, novamente temos o problema do controle indireto sobre o torque. Não há como avaliar quanta potência ou torque o motor perde com um atraso de “X” graus naquela situação. Então, atrasa-se e adianta-se em degraus o avanço de ignição até que a condição ideal de tração seja recuperada. Além disso, o sistema de controle de tração só consegue modificar o torque produzido pelo motor dentro das limitações da estratégia de controle e dos ciclos de funcionamento do motor, o que compromete ainda mais a velocidade de resposta do controle de tração.
No elétrico isso é diferente
Como vimos, tanto o controle de ABS como o de tração convencionais controlam essencialmente a rotação da roda. Já o carro elétrico moderno, que usa motores de corrente alternada, tudo é completamente diferente.
Para começar, em motores elétricos chamados “síncronos”, a velocidade, enquanto mantido o sincronismo, é determinada pela frequência elétrica de alimentação, praticamente independentemente da carga. Mesmo nos motores chamados “assíncronos” há uma diferença na rotação sob carga, mas ela é relativamente pequena.
Assim, carros elétricos onde o motor aciona diretamente uma roda do veículo não sofrem com as oscilações de rotação por efeito de bloqueio ou de disparo. A velocidade com que o sistema pode responder a uma variação de torque é significativamente maior.
E quem determina esta frequência de alimentação é o inversor.
Além da frequência, o inversor controla e monitora a tensão, a corrente e a fase entre tensão e corrente, todos fatores ligados diretamente à produção de torque e à potência mecânica entregue pelo motor.
Diferente dos sistemas convencionais, o inversor controla diretamente e com altíssima resolução o torque eletromagnético produzido pelo motor. Além disso, a velocidade de resposta do inversor é muito mais rápida. Enquanto um sistema hidráulico de freio precisa considerar o tempo de detecção, processamento e modulação da pressão, o controle eletrônico do motor pode atuar sobre o torque em uma escala de tempo muito menor, tipicamente de milissegundos.
Um motor elétrico permite que o inversor conheça, com grande precisão, o torque eletromagnético que está sendo solicitado e aplicado pelo motor. Associando essa informação à velocidade da roda e às demais variáveis disponíveis ao sistema, é possível detectar a aproximação do limite de aderência e reduzir o torque aplicado em uma escala de tempo muito menor que a dos sistemas hidráulicos ou dos motores de combustão.
Desta forma, o sistema pode controlar o escorregamento da roda dentro de uma condição próxima da ideal para o momento. É um controle muito mais preciso que o “prende-e-solta” do ABS, por exemplo.
Conclusão
O nível de controle de aceleração e frenagem proporcionado pela combinação de motores elétricos de corrente alternada, inversores e sistemas eletrônicos de controle pode ser muito superior ao utilizado atualmente em automóveis convencionais.
Muitas aplicações possuem soluções desta natureza há décadas, e muitos algoritmos já caíram em domínio público, quer seja pela queda de patentes, quer seja em trabalhos universitários de domínio público.
Metrô é um exemplo disso.
Dispositivos que exigem alta precisão de velocidade e posicionamento, como máquinas de usinagem e elevadores, em geral freiam com o motor elétrico até a parada total, e o freio mecânico do dispositivo existe apenas para manter posição sem acionamento.
É claro que o automóvel pode tirar proveito de tecnologias plenamente maduras. Porém, como se observa em outras aplicações, ajustes precisam ser feitos para que funcionem plenamente bem no ambiente automobilístico.
A tecnologia existe, mas ainda precisa ser devidamente desenvolvida para o meio automobilístico. Então não espere encontrá-la amanhã no seu revendedor da sua marca favorita.
Na próxima parte veremos uma evolução deste conceito, no controle de estabilidade.
AAD