
Pense como seria bom assumir o volante de um carro de corrida campeão e poder acelerar a plena potência na reta. O ameaçador ronco do motor nos ouvidos, muros e sinalizações passando rapidamente e a curva se aproximando… Este é o sonho de muitos, mas existem dificuldades: a oportunidade, o custo da brincadeira e, principalmente, os riscos para quem não tem habilidade para pilotar aquele tipo de carro.
Mas hoje, se você não pode dirigir um carro de verdade, pode assumir o volante de um carro virtual em um simulador. Ali não existem os custos da experiência real, nem seus riscos. Se você ainda não conhece as técnicas para frear na hora certa e evitar destruir um carro, não há o menor problema.
Porém, sobra uma dúvida.
Um bom simulador faz um carro virtual apresentar um comportamento dinâmico semelhante ao de um carro real, parte importante da diversão. Mas um carro real é feito de componentes físicos, que têm massa, inércia, elasticidade, amortecimento, etc., enquanto um veículo simulado é feito apenas de números dentro de um computador. Como, então, essa mágica é feita?
Este é o objetivo desta série de matérias. E mais do que isso. As simulações estão entre as mais antigas aplicações para as quais os primeiros computadores foram criados e programados. Físicos e engenheiros queriam estudar como os componentes de sistemas funcionavam entre si. A diversão dos jogos foi um subproduto de uma aplicação originalmente voltada à engenharia.
Aqui vamos avaliar os elementos básicos de um modelo simplificado de suspensão automobilística, reuni-los de acordo com seus comportamentos físicos e fazê-los funcionar em conjunto através de equações simples. Por fim, simularemos seu comportamento em uma simples planilha de cálculo, observando os resultados por meio de gráficos.
O modelo funcional
Observe atentamente a imagem a seguir:
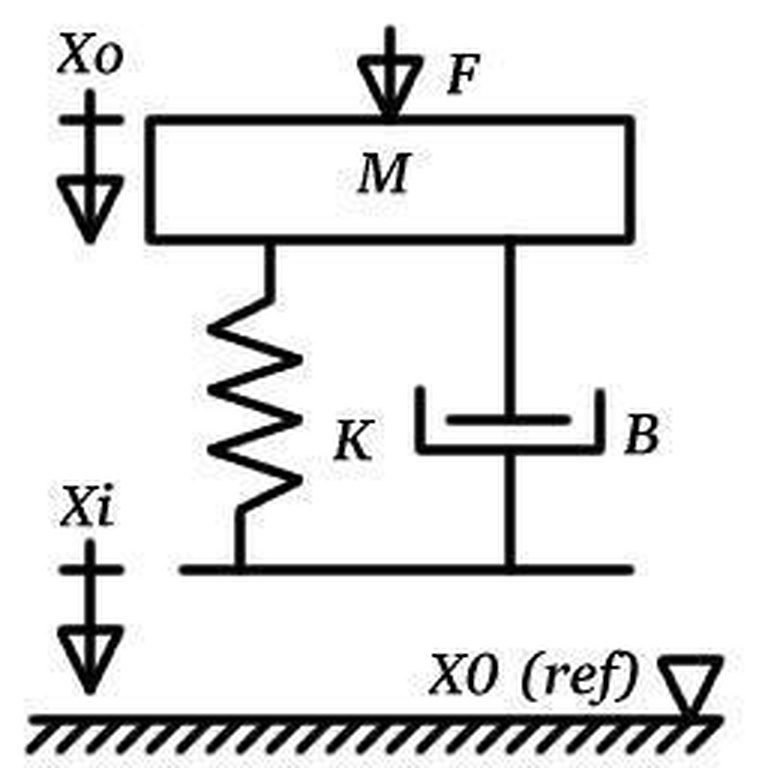
Esta figura apresenta o diagrama funcional do modelo original, utilizado como referência para o desenvolvimento do simulador.
O modelo é composto de três componentes mecânicos: a massa “M”, a mola “K” e o amortecedor “B”.
Para observarmos o comportamento do sistema, foram escolhidas duas entradas: a força “F” e o deslocamento de suporte “Xi”.
O objetivo do modelo é estudar o posicionamento da massa “M” ao longo do tempo, descrito por “Xo”, assim como sua velocidade e aceleração, em função das características dos componentes mecânicos e dos diferentes tipos de entrada.
Para desenvolver um bom simulador, devemos prestar atenção a dois detalhes fundamentais: um sistema coerente de unidades e um sistema coerente de referências e orientações.
Para nosso modelo foi escolhido o Sistema Internacional de Unidades (SI), e as referências e orientações estão representadas no desenho.
Segundo as orientações escolhidas, todos os deslocamentos relativos, velocidades, acelerações e esforços são positivos quando têm sentido de cima para baixo.
Poderíamos escolher o sentido oposto como positivo. Isso não alteraria os resultados físicos, mas apenas os sinais dos parâmetros e das variáveis.
Os componentes
Os componentes do modelo de suspensão são:
- A massa;
- A mola;
- O amortecedor.
Estes componentes são modelos idealizados dos componentes reais. Como tais, não existem isoladamente, pois todo componente real apresenta os três comportamentos conjuntamente e de forma indissociável.
São chamados de “parâmetros concentrados” porque cada componente representa apenas seu principal comportamento funcional, facilitando seu estudo.
Isso significa que muitas de suas propriedades são desconsideradas, como dimensões, distribuição de massa e outras características físicas. Essa simplificação reduz muito a complexidade do modelo sem modificar significativamente os resultados dentro das condições estudadas.
Adiante, veremos cada componente isoladamente.
A massa
A massa do modelo reúne todo o conjunto inercial do sistema.

O componente massa é responsável por armazenar energia na forma cinética, ou seja, através de seu movimento.
Para simplificar o modelo, não será considerada a variação de energia potencial gravitacional. Estamos trabalhando com deslocamentos em torno de uma posição de equilíbrio estático, na qual o peso (massa) já está compensado pelas forças existentes no sistema.
Pela Segunda Lei de Newton, sabemos que a aceleração da massa é proporcional à soma vetorial das forças que atuam sobre ela e inversamente proporcional à sua quantidade “M”.
Ou seja:
Am = ?(F / M) =>
Am = (F – K * (Xo – Xi) – B * (Vo – Vi)) / M
A unidade da massa é o quilograma (kg).
No caso de uma suspensão automobilística, a massa utilizada deve corresponder à parcela proporcional à distribuição de peso do veículo.
Um exemplo: para um carro com 1.500 kg e distribuição de peso de 60% no eixo dianteiro e 40% no traseiro, teremos 450 kg (1.500 * 60 / 100 / 2) para cada roda dianteira e 300 kg (1.500 * 40 / 100 / 2) para cada roda traseira.
Para um modelo mais completo de um veículo, considerando as quatro rodas, também teríamos que contemplar as transferências de carga que ocorrem nas acelerações, frenagens e curvas.
A mola
O componente mola é responsável por armazenar energia na forma potencial elástica.
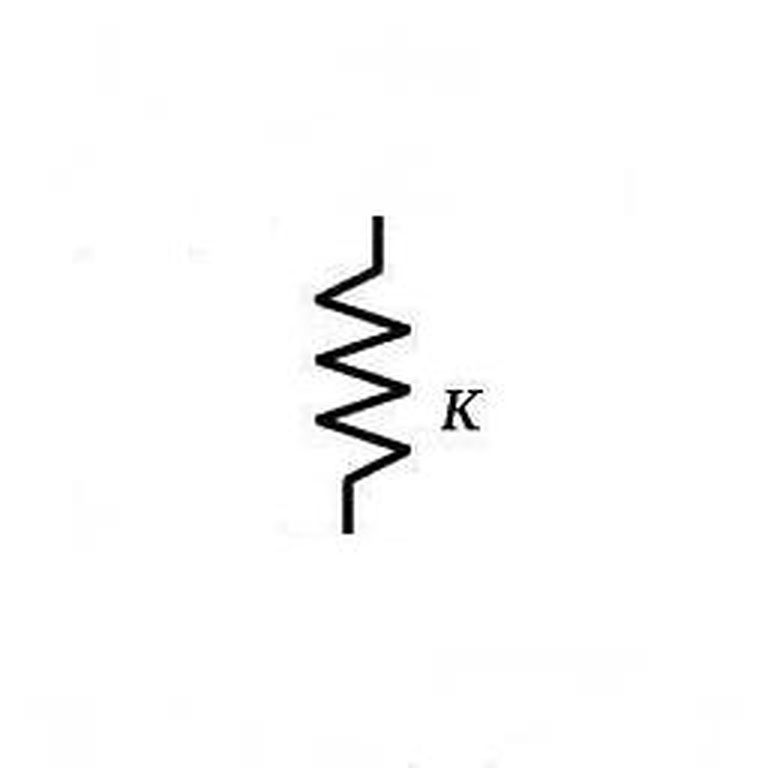
A mola apresenta uma força sempre contrária ao sentido do deslocamento relativo de seus terminais.
Essa força é proporcional ao deslocamento relativo dos terminais e à constante “K”, que varia para cada mola, conforme descrito pela Lei de Hooke.
Ou seja:
Fk = – K * Xk =>
Fk = – K * (Xo – Xi)
A unidade da constante da mola é Newton por metro (N/m).
O amortecedor
O componente amortecedor é o elemento dissipativo de energia do modelo, transformando energia mecânica em calor.
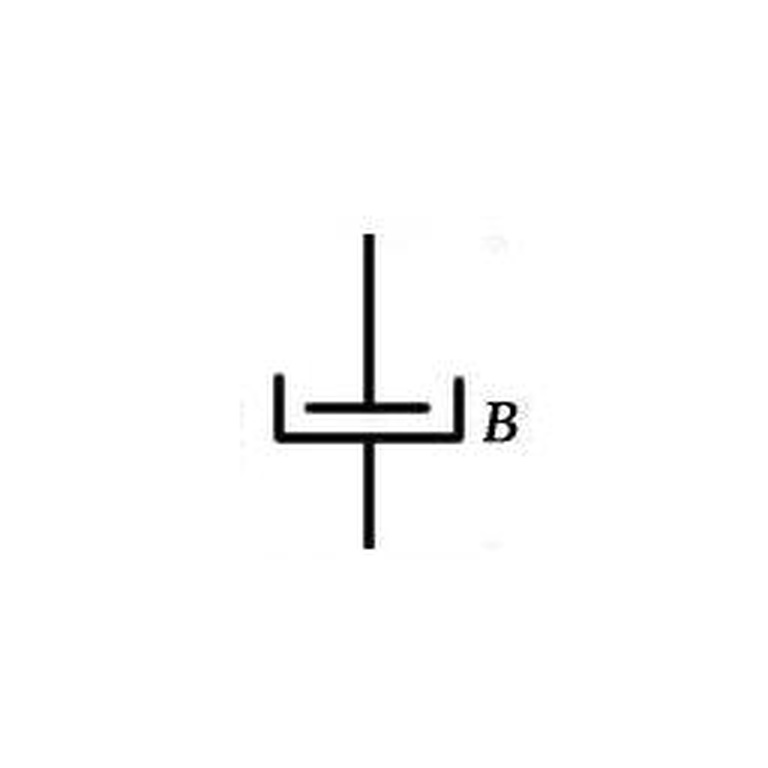
O amortecedor clássico apresenta uma força sempre contrária à velocidade relativa entre seus terminais.
Este modelo refere-se ao amortecedor fluídico, não considerando perdas por atrito seco.
O valor desta força é proporcional à velocidade relativa e à constante “B” de amortecimento.
Ou seja:
Fb = – B * Vb =>
Fb = – B * (Vo – Vi)
O sinal negativo no início da equação indica que a força gerada pelo amortecedor se opõe à velocidade relativa de acionamento.
A unidade da constante de amortecimento é Newton por segundo por metro (N·s/m).
Parâmetros característicos
O sistema massa-mola-amortecedor tem dois parâmetros característicos:
- A constante de tempo “T”;
- O fator de amortecimento “?” (zeta).
A constante de tempo “T” é inversamente proporcional à frequência natural angular do sistema.
Sua expressão é:
T = ?(M/K)
A frequência natural angular, por sua vez, é:
?n = ?(K/M)
O fator de amortecimento “?” indica o quanto o sistema é proporcionalmente amortecido. Sua expressão é:
? = B / (2 * ?(K * M))
Quando um sistema tem fator de amortecimento “?” igual a 1, dizemos que ele está criticamente amortecido. Nessa condição, o sistema tende a alcançar uma nova posição de equilíbrio no menor tempo possível, sem oscilações.
Se o fator “?” for menor que 1, o sistema será subamortecido. Sua resposta apresentará oscilações em torno da nova posição de equilíbrio, que desaparecerão gradualmente. Quanto menor o fator “?”, mais lentamente essas oscilações desaparecerão. No limite, quando ? = 0, não haverá amortecimento e as oscilações persistirão indefinidamente.
Se o fator “?” for maior que 1, o sistema será chamado de superamortecido. Nesse caso, atingirá a nova posição de equilíbrio mais lentamente que o sistema criticamente amortecido, sem oscilações.
Condições iniciais
As condições iniciais são variáveis do conjunto mecânico que descrevem seu comportamento no instante inicial do estudo, pouco importando como se originaram.
Assim, o modelo pode estudar situações mais complexas, em que a massa não parte necessariamente do repouso.
Estas condições iniciais são o deslocamento inicial “Xi” e a velocidade inicial “Vi” da massa, indicando que, para nosso modelo, podemos iniciar a massa em qualquer posição e velocidade.
Entradas
As entradas são as fontes de excitação do sistema, ou seja, são elas que introduzem energia no conjunto mecânico, além daquela que eventualmente já existisse no instante inicial, descrito pelas condições iniciais.
Neste modelo são utilizadas duas entradas de natureza bem diversa:
A entrada “Força” representa um esforço externo aplicado sobre a massa. Num veículo, poderia representar um esforço aerodinâmico (downforce), por exemplo.
A entrada “Deslocamento” descreve a movimentação dos terminais da mola e do amortecedor. No caso de um veículo, poderia ser interpretada como as irregularidades do piso por onde ele trafega.
Estas entradas têm valores que mudam ao longo do tempo, modificando as características de excitação do conjunto mecânico.
Para o modelo foram escolhidas três formas de variação temporal dos valores das entradas:
- A entrada degrau;
- A entrada rampa;
- A entrada senoidal.
Estas três formas de excitação estão presentes nos dois tipos de entrada do modelo. Seus parâmetros podem ser alterados livremente, combinando suas ações para obter formas complexas de excitação do conjunto.
Caso se deseje anular qualquer entrada para estudo, basta zerar sua amplitude.
Entrada Força
A força “F” é uma entrada que representa um esforço aplicado sobre a massa “M” para alterar seu estado inicial de movimento.
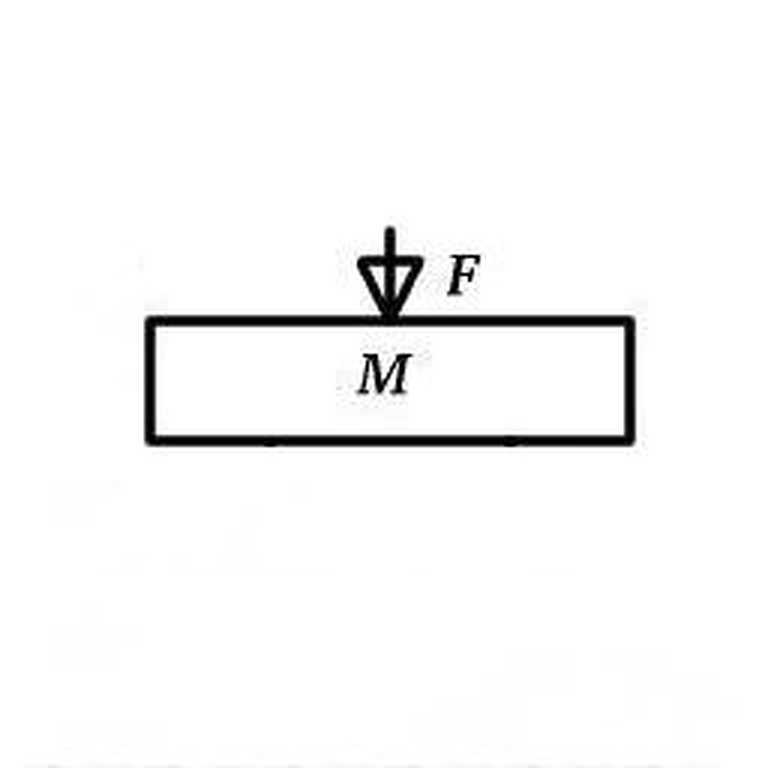
Como entrada, é uma das responsáveis pela introdução de energia no sistema, consequentemente alterando seu estado ao longo do tempo.
É uma fonte externa de esforço, sem transferência de massa, diferentemente das forças associadas às transferências de carga características das acelerações, frenagens e curvas. Um exemplo seria uma carga aerodinâmica.
A unidade da força é o Newton (N).
Entrada Deslocamento
O deslocamento “Xi” é o outro componente de entrada do modelo, sendo definido como o movimento dos terminais livres da mola “K” e do amortecedor “B” em relação ao referencial fixo “X0”.
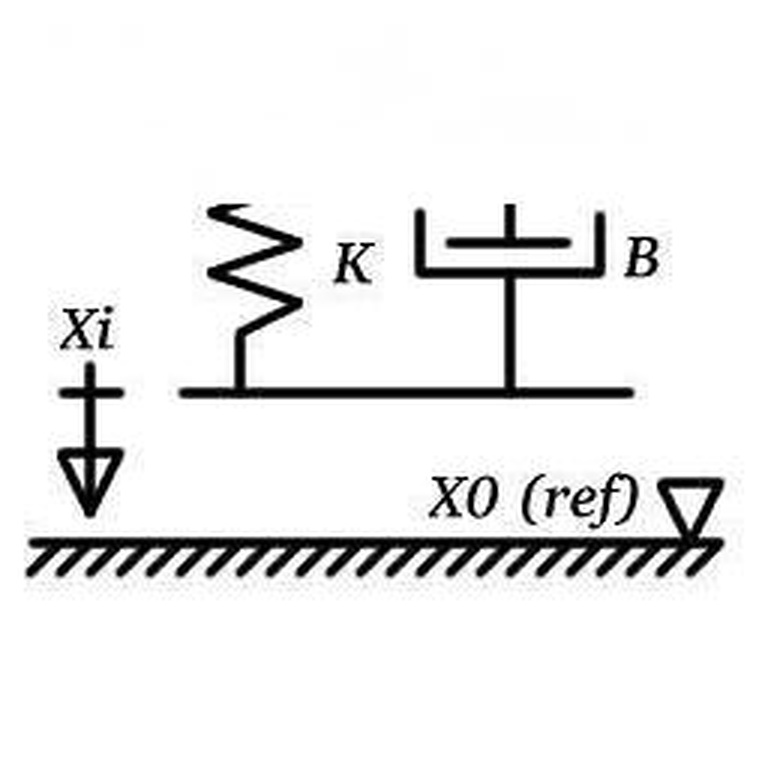
Esta entrada simula as irregularidades do piso por onde o veículo trafega.
A unidade do deslocamento é o metro (m).
Entrada Degrau
Esta é a primeira forma de variação dos valores das entradas ao longo do tempo escolhida para o estudo do modelo.

A entrada degrau se comporta da seguinte forma: do instante inicial até o instante “t0”, tem valor zero. A partir desse instante, passa instantaneamente para um valor “A0”.
Estas entradas podem ser reguladas no modelo, tanto em seu instante inicial como em sua amplitude.
Entrada Rampa
Outra forma de variação dos valores das entradas ao longo do tempo escolhida para o estudo do modelo é a entrada rampa.

A entrada rampa se comporta da seguinte forma: do instante inicial até o instante “t0”, tem valor zero. A partir desse instante, passa a aumentar linearmente, com inclinação proporcional a “A0”.
Em outras palavras, A0 representa a inclinação da rampa, ou seja, a tangente do ângulo de inclinação de sua representação gráfica.
Estas entradas podem ser reguladas no modelo, tanto em seu instante inicial quanto em sua inclinação.
Entrada Senoidal
A última forma de variação dos valores das entradas ao longo do tempo escolhida para o estudo do modelo é a entrada senoidal.
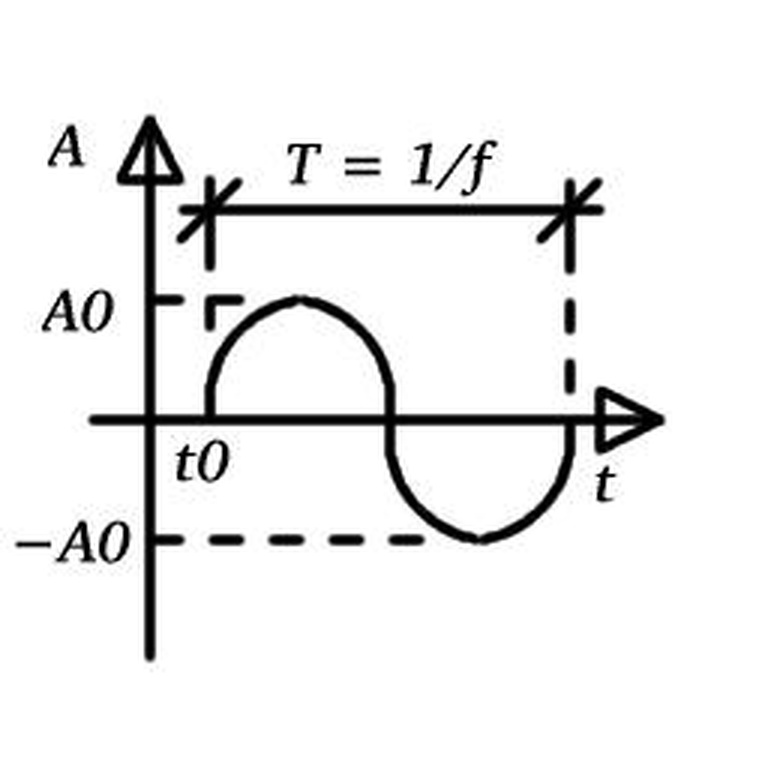
A entrada senoidal se comporta da seguinte forma: do instante inicial até o instante “t0”, seu valor é zero. A partir desse instante, passa a ter seu valor estabelecido pela fórmula:
A = A0 * seno (2 * PI * f * (t – t0))
A onda senoidal gerada terá amplitude “A0” e frequência “f”, cujo período será:
T = 1 / f
Estas entradas podem ser reguladas no modelo, tanto em seu instante inicial quanto em suas amplitudes e frequências.
Saída Deslocamento da Massa
Este é o resultado que esperamos obter em função da ação das entradas sobre o conjunto mecânico.
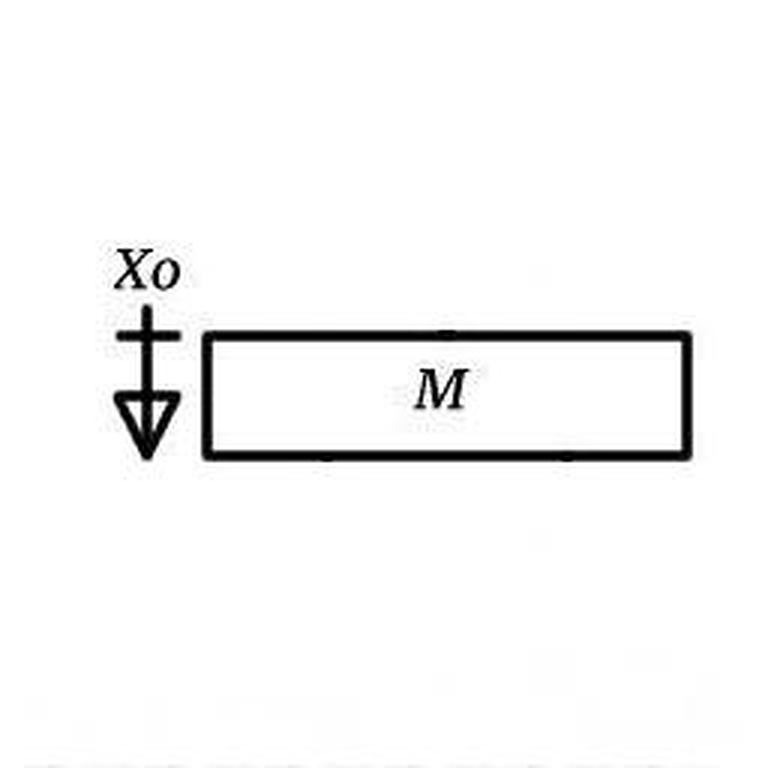
Assim como as entradas, esta saída também é função do tempo. Como as entradas podem apresentar valores complexos, pela sobreposição de funções de excitação simples, a resposta do sistema também pode ser bastante complexa.
Por isso, é mais fácil verificar o comportamento dinâmico da saída através de um gráfico, já que a função matemática que a descreve pode ser bastante trabalhosa. E é exatamente isso que o modelo faz.
Veja que o deslocamento “Xo” descreve a movimentação da massa “M” ao longo do tempo em relação ao referencial “X0”.
Para o modelo de uma suspensão automobilística, este resultado expressa o deslocamento da carroceria em relação a um nível de referência, em resposta aos esforços externos e ao perfil do terreno.
Conclusão
Esta primeira parte descreveu os parâmetros básicos de uma suspensão elementar.
Pode não parecer, mas são muitos parâmetros e detalhes. Talvez seja difícil perceber inicialmente como tudo isso poderá ser utilizado.
Na próxima parte, mostrarei como esses elementos se relacionam e como, a partir de suas propriedades físicas e equações matemáticas, construiremos uma planilha eletrônica capaz de simular o comportamento do conjunto, apresentando graficamente seus resultados.
A partir daí, poderemos modificar os parâmetros, experimentar diferentes condições de funcionamento e observar como cada componente interfere no comportamento dinâmico do sistema.
AAD