

Este artigo é uma continuação:
O primeiro artigo pode ser lido aqui.
No primeiro artigo desta séri, vimos os parâmetros necessários para gerar uma simulação de uma suspensão simples. Nesta segunda parte vamos construir um simulador funcional.
Para tornar o simulador mais acessível, vamos desenvolvê-lo no formato de uma planilha de cálculo, recurso bastante familiar para a maioria dos leitores. Com ele, poderemos gerar diferentes condições de estímulo à nossa suspensão e observar os resultados obtidos.
Mãos à obra.
O primeiro ingrediente: o tempo
Aqui temos o primeiro contato com uma realidade do mundo simulado digitalmente, que se repetirá em outras oportunidades.
Uma suspensão é um elemento do mundo físico, e suas mudanças de estado (deslocamentos, velocidades, energias, etc.) variam continuamente no tempo. Essa condição não pode ser reproduzida diretamente em computadores digitais. Para isso, precisamos fazer uma primeira concessão à realidade, adotando uma simplificação compatível com os recursos computacionais disponíveis.
Essa concessão consiste em considerar que, em vez de um processo físico que varia continuamente no tempo, temos uma sequência de passos discretos. É claro que essa simplificação introduz erros ao longo da simulação, mas passos suficientemente curtos produzem erros pequenos, permitindo obter resultados que podemos considerar bastante próximos da realidade durante um determinado intervalo de tempo.
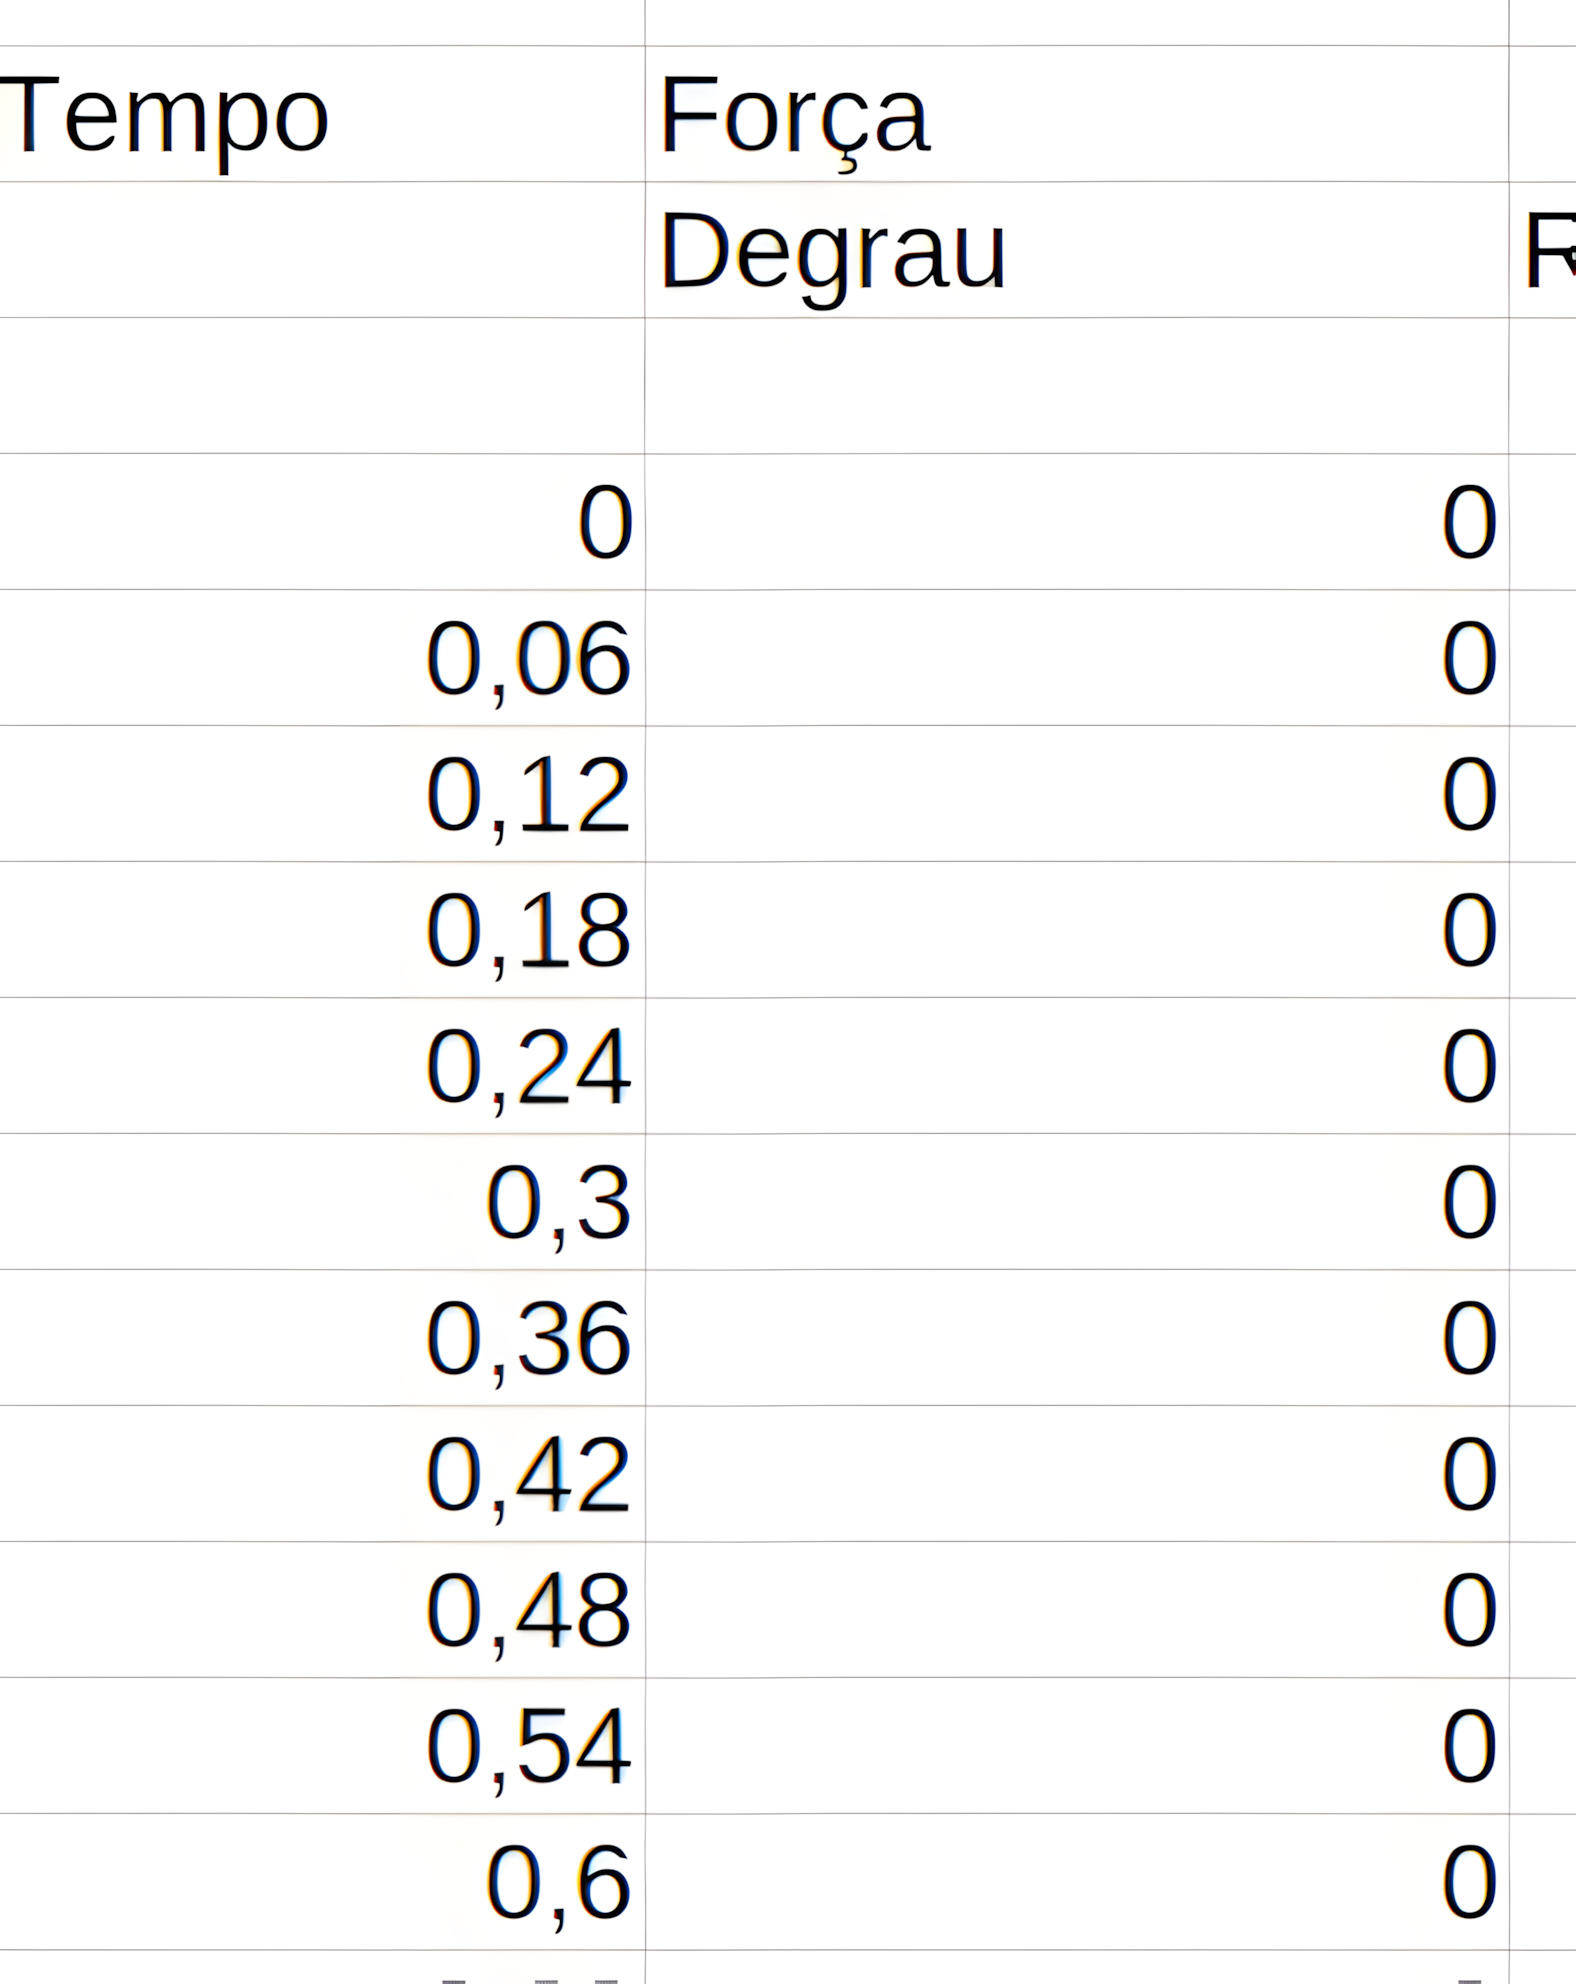
Na nossa planilha, fizemos uma nova simplificação. A simulação total tem 1.000 passos. Assim, entre os parâmetros de ajuste da simulação, quando determinamos o tempo total, o passo de tempo é automaticamente calculado. Esse valor será utilizado em várias fórmulas ao longo da simulação.
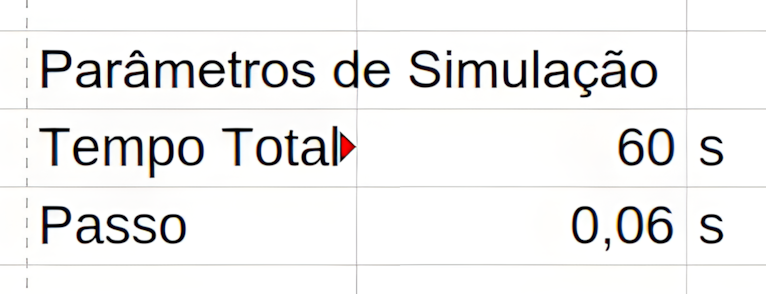
Na tabela que reúne todos os passos, temos uma coluna na qual o tempo correspondente a cada passo é calculado. Essa coluna é importante porque serve de base para a geração dos parâmetros instantâneos de entrada e dos gráficos subsequentes.
O segundo elemento: os componentes da simulação
Existem vários elementos nesta simulação, como as forças de entrada, a oscilação do piso, a massa, a mola e o amortecedor, entre outros.
É interessante notar que esses elementos são montados matematicamente entre si como pequenos blocos de Lego. Cada bloco tem sua entrada e gera uma saída.
- As forças de entrada e as mudanças de piso são meras funções do tempo. Em determinado passo, são calculadas a partir do instante correspondente;
- A mola e o amortecedor geram forças em função da deformação (mola) ou da velocidade relativa entre seus dois extremos (amortecedor). Um fato importante é que nem a mola nem o amortecedor possuem a posição e a velocidade da massa naquele instante para calcular as forças que aplicam sobre ela. Esse cálculo será feito mais adiante, no mesmo passo de tempo. Para resolver esse aparente paradoxo, a solução é simples: utilizamos a posição e a velocidade da massa no passo anterior. Novamente, trata-se de uma aproximação, mas o erro tende a ser pequeno quando o passo de tempo é suficientemente curto;
- Quando chegamos ao cálculo da massa, somamos todas as forças aplicadas e dividimos o resultado pelo valor da massa, obtendo sua aceleração;
- Para calcular a velocidade da massa, fazemos outra simplificação. A nova velocidade é obtida somando-se a velocidade do passo anterior à aceleração recém-calculada multiplicada pelo passo de tempo. É um cálculo bastante simplificado, e existem métodos melhores de integração numérica, mas, dada a natureza educacional deste modelo, preferimos mantê-lo o mais simples possível;
- A posição da massa segue a mesma lógica, utilizando a velocidade calculada, e assim encerramos o cálculo daquele passo de tempo. O computador pode então avançar para o próximo, até realizar o último.
É interessante notar que, como o modelo é altamente modular, podemos sofisticá-lo à vontade. Se quisermos simular o downforce de um aerofólio que varie com o quadrado da velocidade, utilizar um modelo de amortecedor mais realista ou ampliar o modelo para considerar também a massa não suspensa da roda, basta substituir ou complementar cada elemento, sem grandes intervenções no restante do modelo.
Terceiro elemento: os gráficos
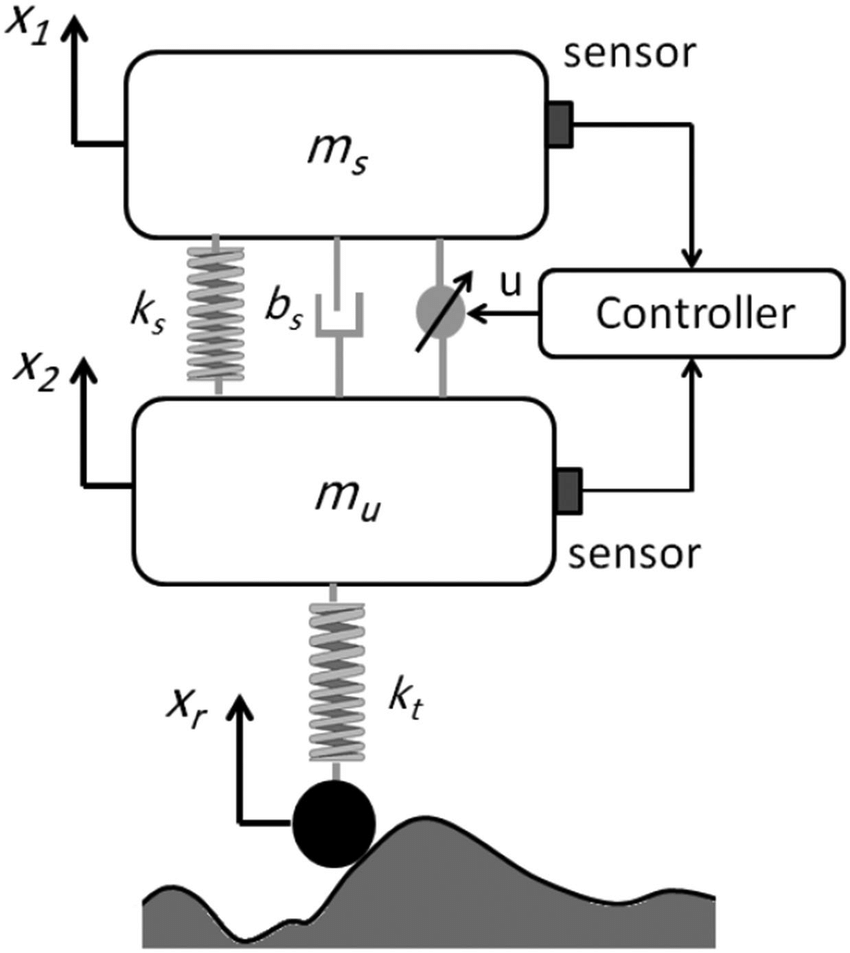
Toda simulação gera uma ou mais saídas que podem ser interpretadas de diversas formas. Em um game de corrida, a saída pode ser o comportamento dinâmico do carro na tela. Outros tipos de simulação oferecem outras formas de representação.
No caso da nossa simulação, diferentes gráficos serão gerados, funcionando como uma espécie de telemetria.
Como operar a simulação
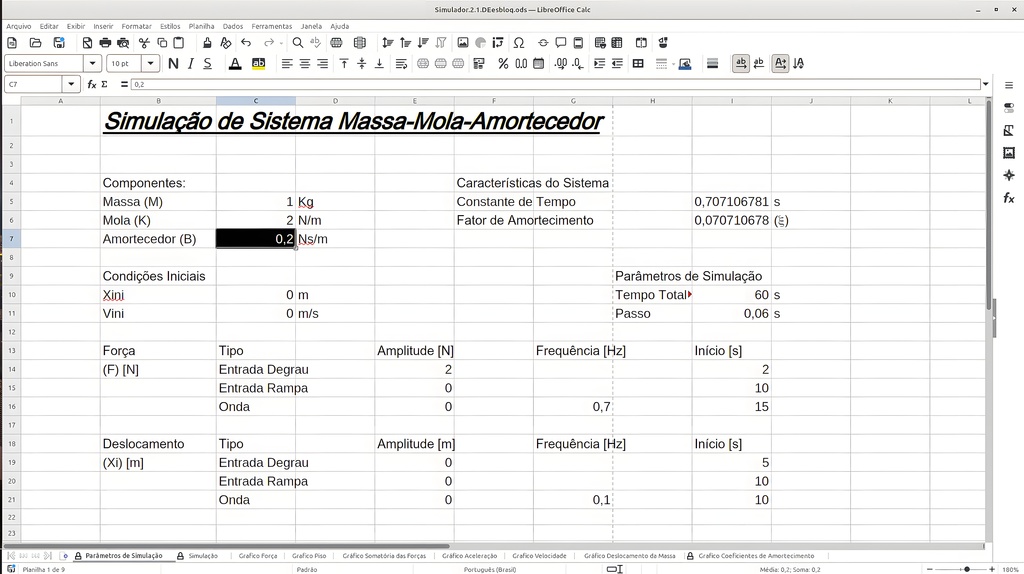
Para facilitar sua utilização, nossa planilha contém uma tabela de ajustes separada do restante do conteúdo. Com exceção dos parâmetros ajustáveis, todas as demais células foram protegidas para evitar que alterações acidentais interfiram no funcionamento da simulação.
A página de ajustes da simulação é a que segue:
Uma simulação simples
Vamos utilizar os seguintes parâmetros:
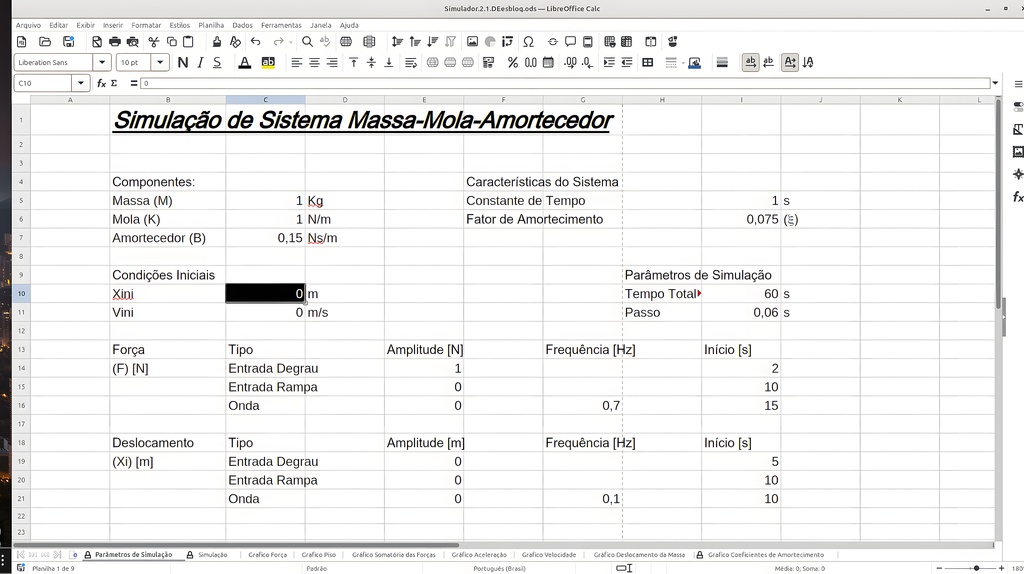
Nesta simulação, usaremos uma massa de 1 kg, uma mola com constante elástica de 1 N/mm, um amortecedor com constante de amortecimento de 0,15 N·s/m, uma força de entrada em degrau de 1 N aplicada após 2 segundos e um tempo total de simulação de 60 segundos.
A partir desses dados, deduzimos que a constante de tempo característica do sistema é de 1 segundo, o fator de amortecimento é de 0,075 e o passo de tempo é de 0,06 segundo.
Começamos pelo gráfico da força:
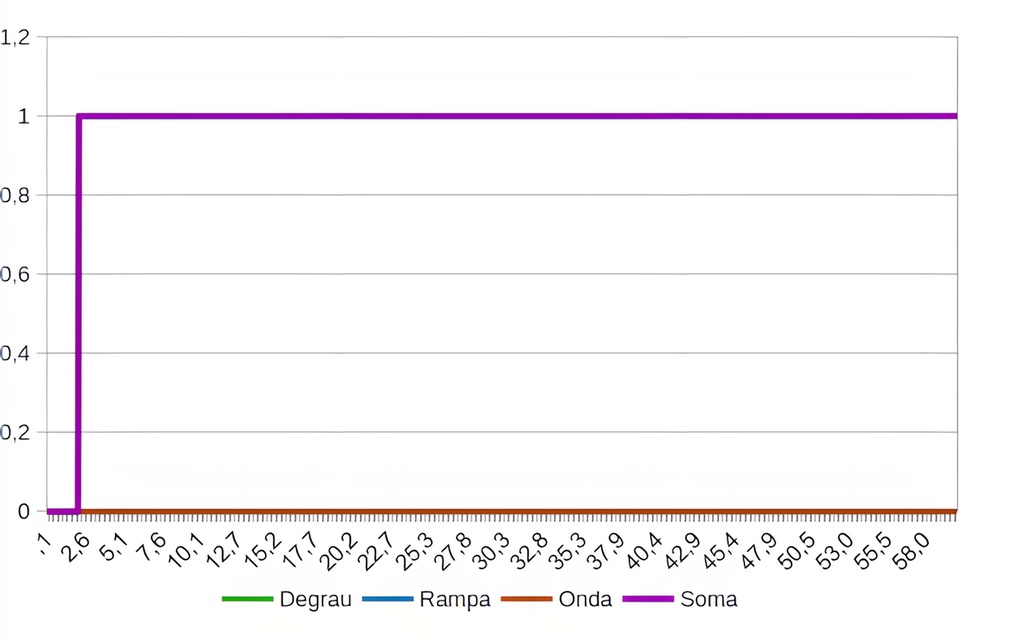
Vemos que o formato temporal da força corresponde a um degrau: ela permanece em zero entre 0 e 2 segundos e, depois disso, assume um valor constante de 1 newton até o final da simulação.
Fisicamente, isso representa uma força aplicada subitamente à massa, provocando seu movimento. As consequências dessa aplicação veremos nos gráficos seguintes.
O próximo gráfico reúne as forças que atuam sobre a massa:
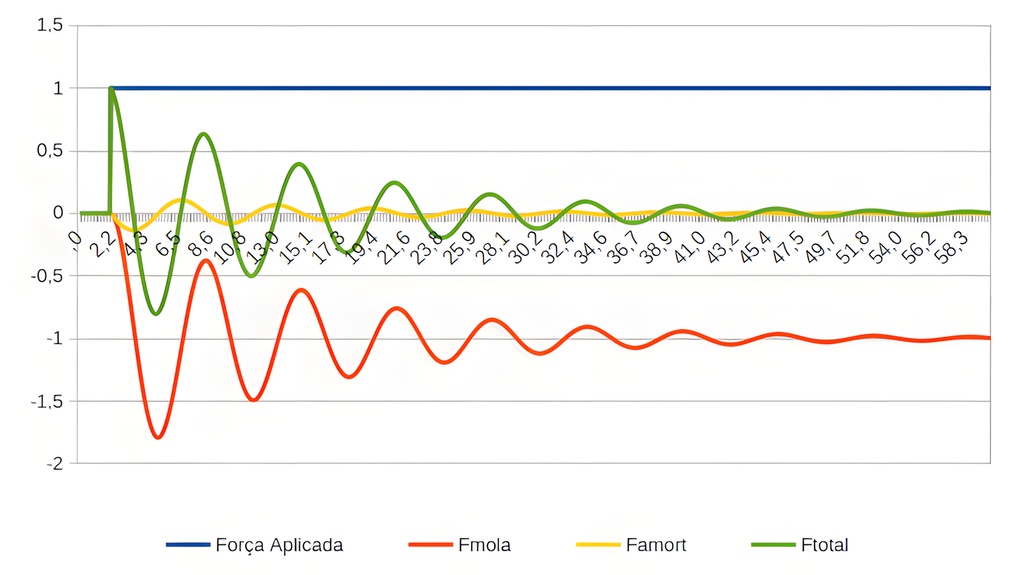
Nesta figura, podemos observar a força aplicada em degrau, as forças exercidas pela mola e pelo amortecedor e a resultante de todas elas sobre a massa.
O gráfico evidencia um fenômeno importante. À medida que nos aproximamos do final da simulação, a oscilação da força na mola diminui, e seu valor tende a -1 N. Esse valor corresponde exatamente à força de oposição à força externa aplicada. A oscilação é dissipada pelo amortecedor, cuja força varia ao longo do movimento.
Podemos observar também que, durante a oscilação, as forças exercidas pela mola e pelo amortecedor apresentam comportamentos distintos. Na condição de oscilação harmônica, essas forças apresentam uma relação de fase característica: a força elástica está associada ao deslocamento, enquanto a força viscosa está associada à velocidade.
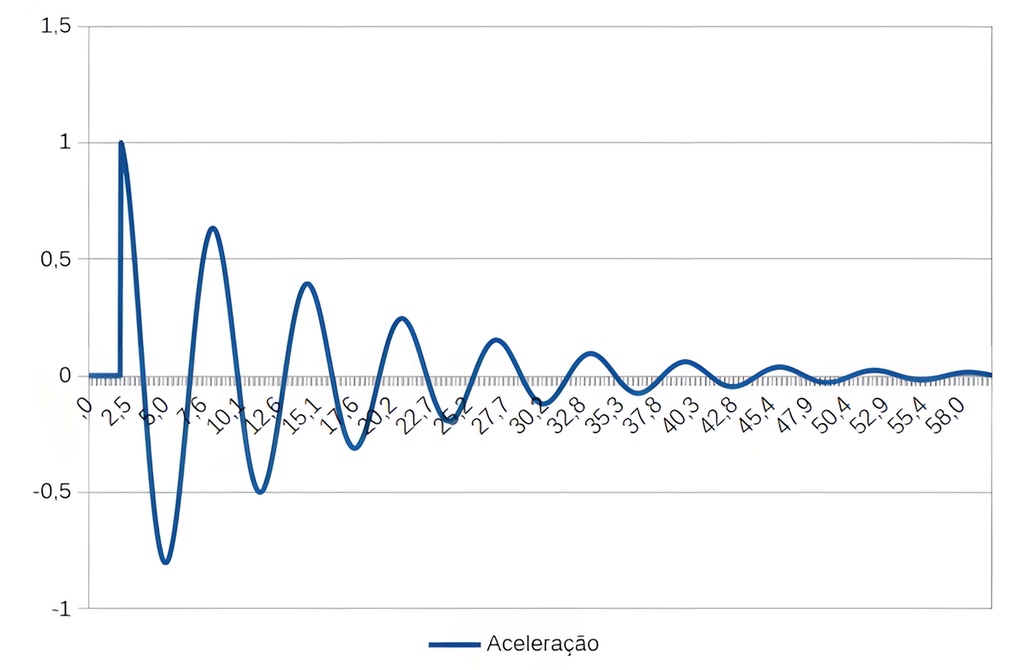
Uma vez conhecida a resultante das forças atuantes sobre a massa, podemos aplicar a segunda lei de Newton e obter sua aceleração instantânea, apresentada no gráfico a seguir:
Aqui percebemos que a tendência é a aceleração atingir o valor zero, indicando que o sistema está se aproximando de uma condição de equilíbrio.
Em sequência, vemos o gráfico de velocidade:
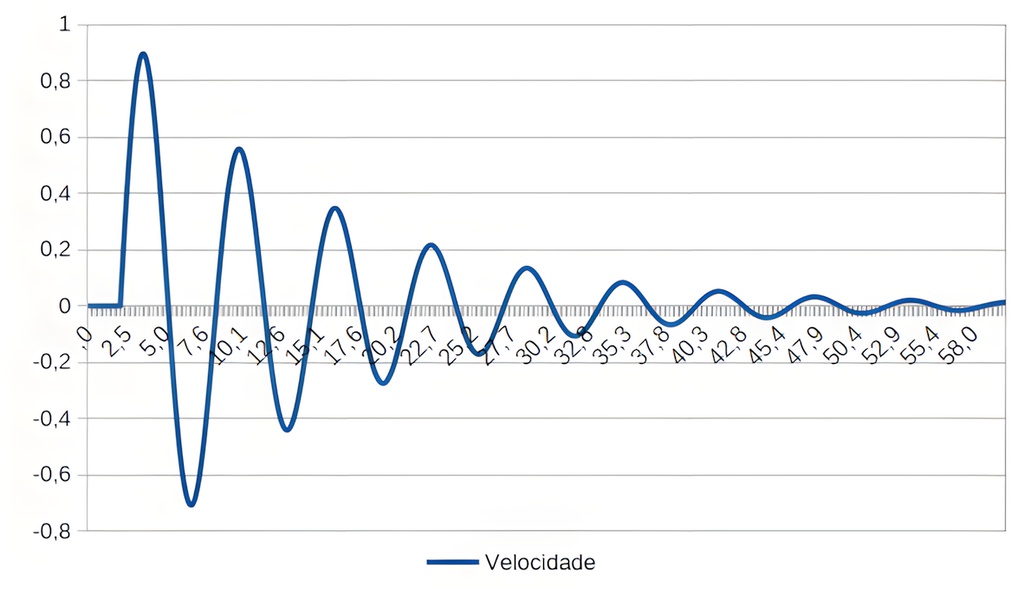
Aqui observamos a mesma tendência de redução da oscilação, com a velocidade também se aproximando de zero. Isso indica que o movimento está cessando e que a massa se aproxima de sua posição de equilíbrio.
No próximo gráfico, temos o deslocamento da massa ao longo da simulação:
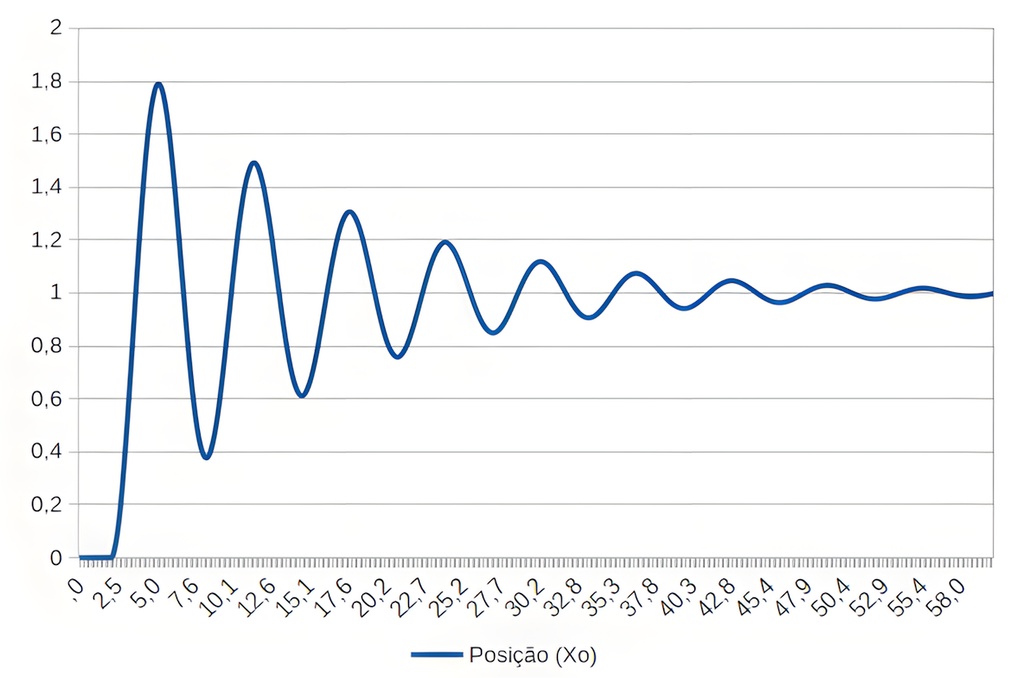
Vemos que, assim como acontece com a aceleração e a velocidade, a oscilação do deslocamento da massa tende a diminuir até que sua posição praticamente se estabilize em 1 metro.
Para observar melhor essa redução da oscilação, temos o seguinte gráfico modificado do deslocamento da massa:
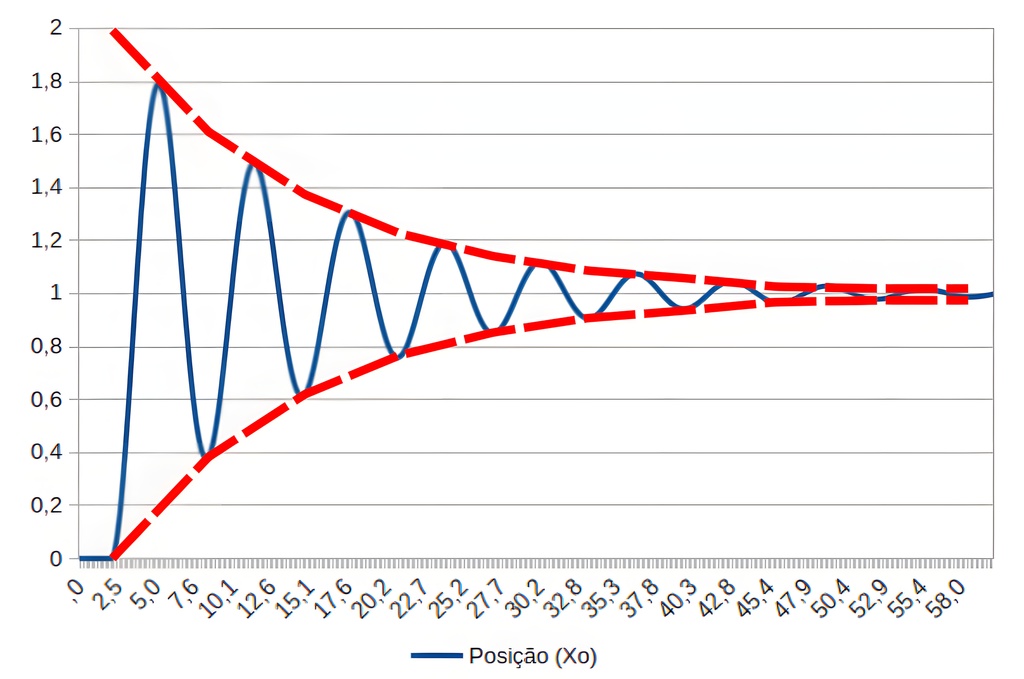
Este gráfico mostra duas linhas vermelhas que delimitam a envoltória da oscilação ao longo do tempo.
O sistema apresenta duas formas distintas de energia. A primeira é a energia potencial elástica, armazenada na deformação da mola (não foi modelada neste exemplo a energia potencial gravitacional da massa). A segunda é a energia associada ao movimento da massa, que é gradualmente dissipada pelo amortecedor na forma de calor.
As curvas que delimitam a oscilação representam o decaimento de sua amplitude. Como a energia mecânica associada à oscilação é proporcional ao quadrado da amplitude, também podemos observar por elas como a energia transitória do sistema diminui ao longo do tempo.
Mudando o amortecedor
Vamos apenas alterar o amortecedor em relação à simulação anterior para observar o resultado. Utilizaremos agora o valor de 2 N·s/m.
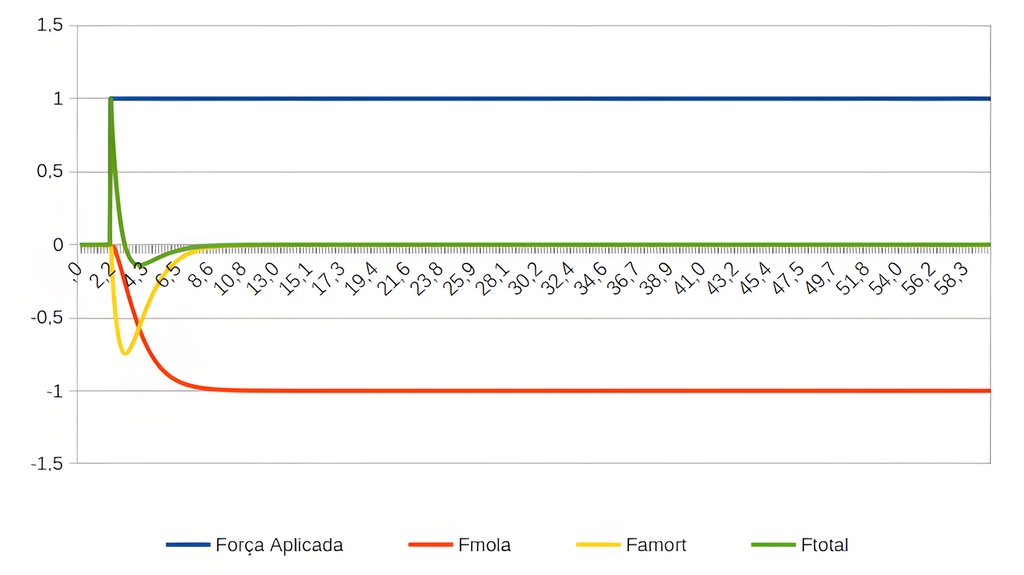
Nesta nova simulação, o gráfico de forças se apresenta assim:
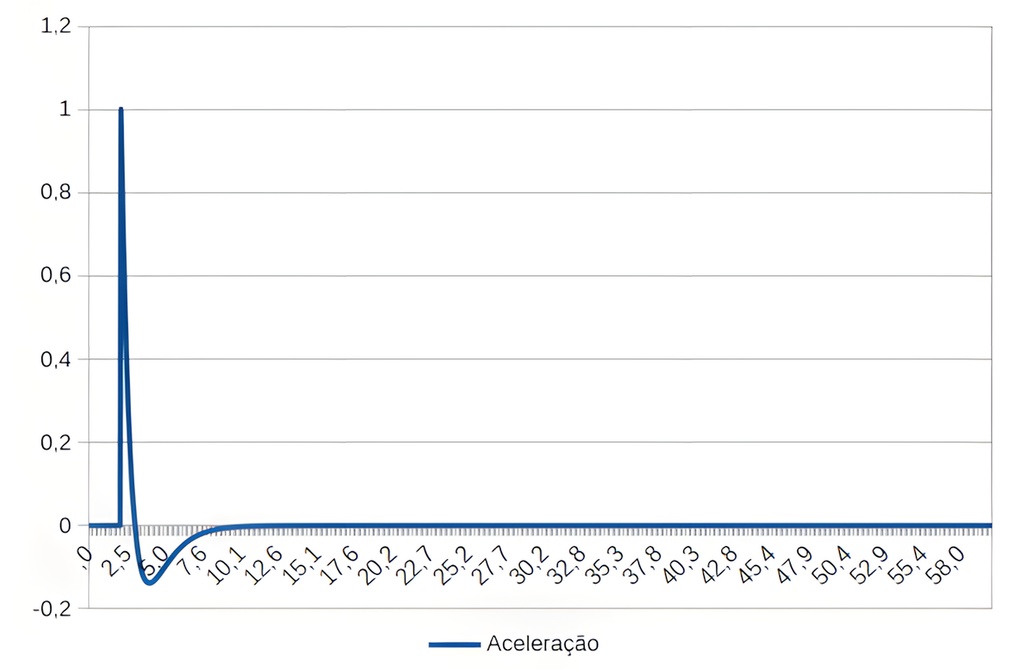
O gráfico de aceleração fica assim:
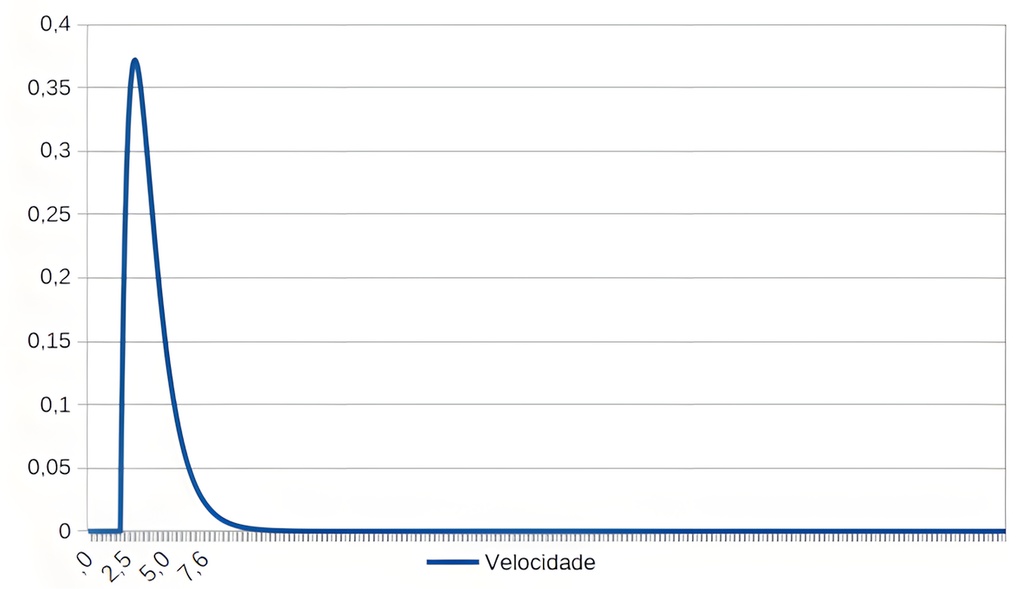
O gráfico de velocidade fica assim:
Por fim, temos o gráfico de deslocamento:
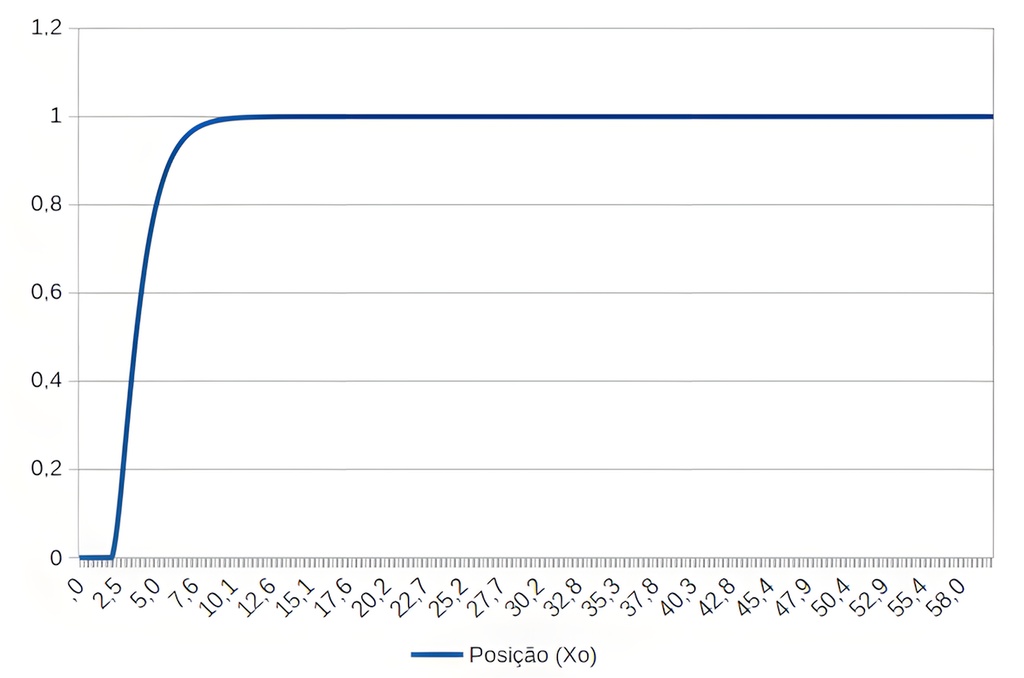
Agora observamos que as curvas de força, aceleração, velocidade e deslocamento não apresentam oscilações.
A razão para esse comportamento está no fator de amortecimento.
Na primeira simulação, tínhamos um fator de amortecimento de apenas 0,075. Com o novo amortecedor, obtivemos um fator de amortecimento igual a 1.
O fator de amortecimento caracteriza o comportamento oscilatório ou não do conjunto massa-mola-amortecedor, independentemente dos valores absolutos de massa e constante elástica, desde que consideradas as relações entre esses parâmetros.
Isso pode ser visto no gráfico a seguir:
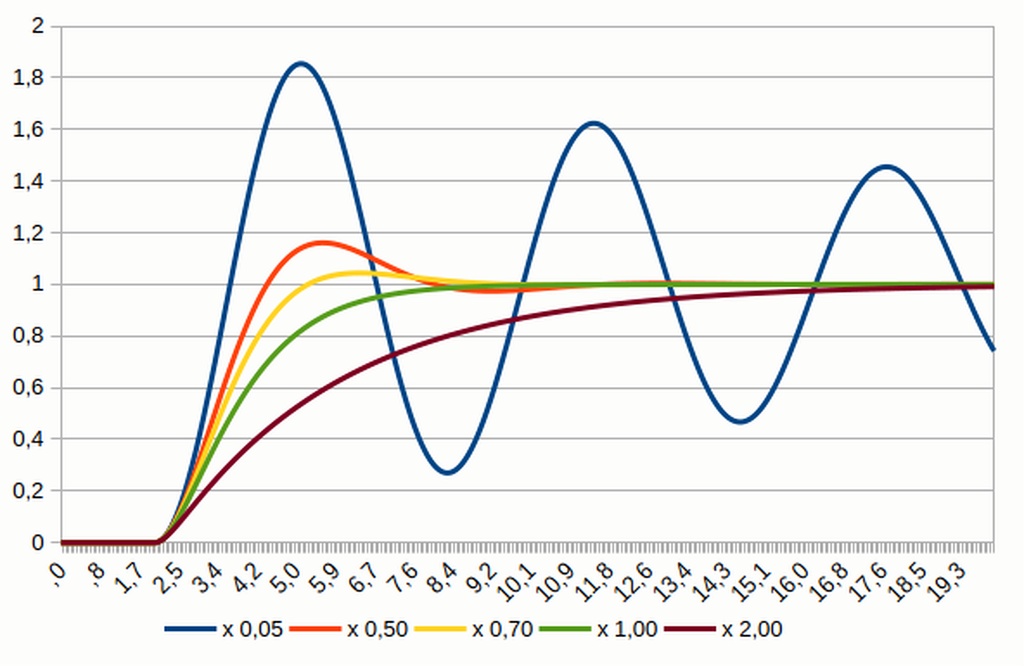
Neste gráfico, vemos diferentes ajustes do amortecedor para o mesmo conjunto de massa e mola, submetido à mesma entrada de força em degrau.
Temos diferentes fatores de amortecimento, desde valores tão baixos quanto 0,05 até valores elevados, como 2.
Com valores muito baixos, como 0,05, o sistema fica subamortecido e oscila bastante, demandando muito tempo para dissipar a oscilação. Em compensação, apresenta uma resposta inicial rápida. No outro extremo, vemos que, para um fator de amortecimento de 2, não há oscilação, mas o sistema é mais lento para se aproximar da posição de equilíbrio. Essa é a condição de um sistema sobreamortecido.
Para o fator de amortecimento igual a 1, temos a condição de amortecimento crítico. Nesse caso, o sistema retorna à posição de equilíbrio sem oscilar e com a resposta mais rápida possível dentro das condições de não apresentar ultrapassagem do valor final.
Porém, a curva com fator de amortecimento de 0,7 apresenta uma relação bastante interessante entre velocidade de resposta e amplitude de oscilação. É uma condição subamortecida, mas, em termos práticos, pode oferecer um bom compromisso entre rapidez de resposta e uma pequena ultrapassagem do valor final.
Há agora todo um espectro de possibilidades para testar essa simulação, variando seus parâmetros.
Malditas borboletas
Os modelos de simulação, no entanto, têm seus limites.
Existe um fenômeno intrinsecamente ligado aos modelos de simulação que deu origem à Teoria do Caos: o chamado Efeito Borboleta, conceito associado ao meteorologista e matemático Edward Lorenz.
Lorenz chegou a esse conceito ao tentar executar duas vezes a mesma simulação meteorológica. Em uma delas, utilizou valores iniciais arredondados, com uma pequena diferença em relação aos valores originais. Essa diferença aparentemente insignificante acabou produzindo resultados muito diferentes ao longo do tempo.
Hoje sabemos que essa sensibilidade às condições iniciais é uma das características fundamentais dos sistemas caóticos.
O que nem sempre é lembrado é que as simulações numéricas também estão sujeitas a outro problema: a acumulação de erros de cálculo. Vou demonstrar aqui como isso pode acontecer.
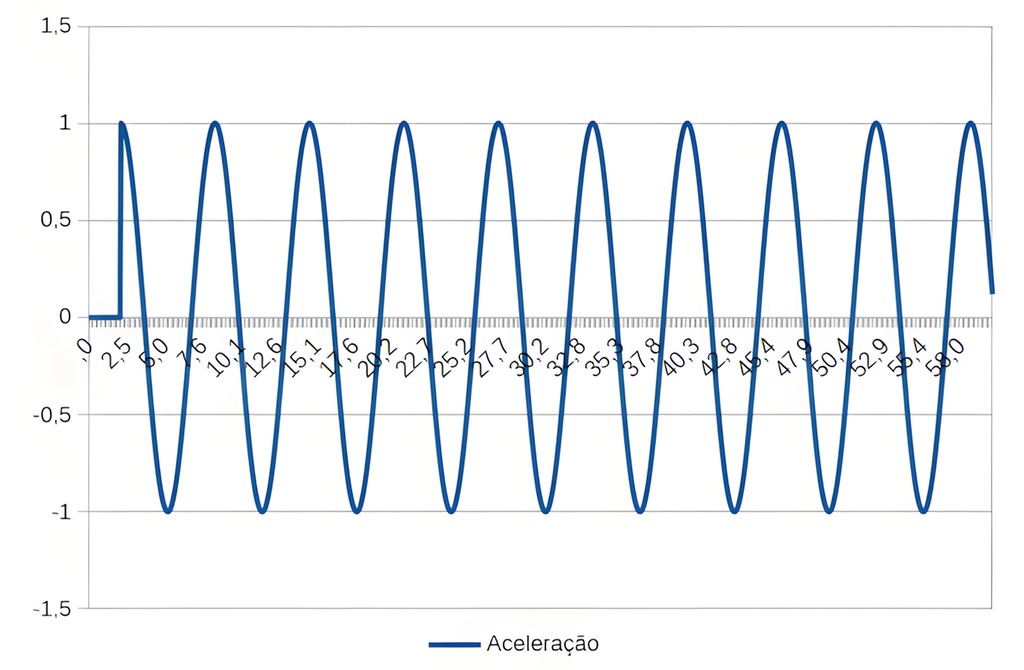
Vamos considerar nosso modelo sem o amortecedor.
Vimos que o amortecedor tem a função de dissipar a energia associada à oscilação do sistema. Se simularmos nosso conjunto nessa configuração ideal, a oscilação deveria permanecer indefinidamente, pois não existe nenhum mecanismo de dissipação de energia.
Sob essa condição, utilizando os mesmos parâmetros das simulações anteriores, com a única diferença de retirar o amortecedor, temos este gráfico:
Agora, vamos aumentar o tempo de simulação para 1.000 segundos:
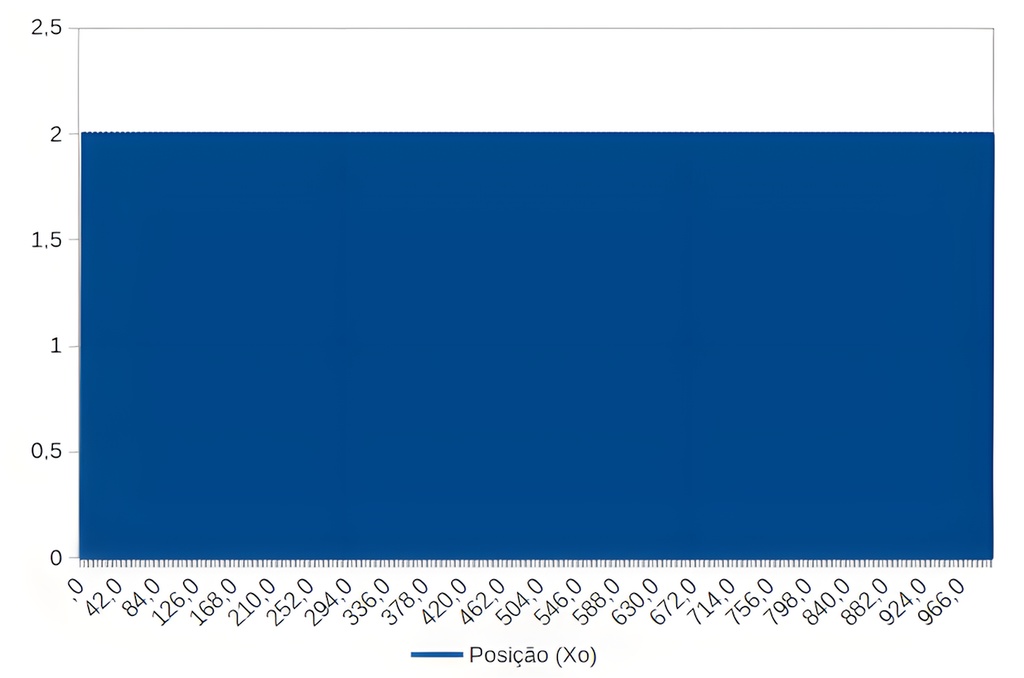
Até este ponto, tudo parece estar de acordo. O tempo de simulação é tão longo que as curvas praticamente cobrem toda a área do gráfico.
Já aos 1.800 segundos, observamos esta situação:
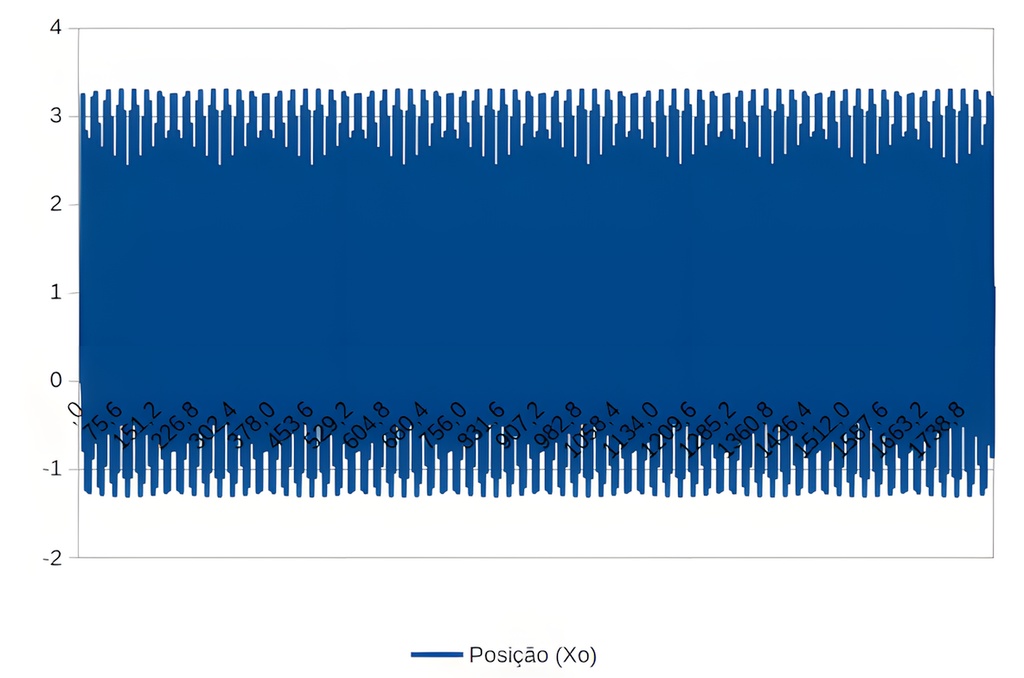
A simulação começa a apresentar instabilidade. Há cristas de oscilação ultrapassando os 3 metros positivos e o 1 metro negativo, sem que tenha ocorrido qualquer introdução de energia no sistema.
Aos 2.000 segundos, temos uma surpresa ainda maior:
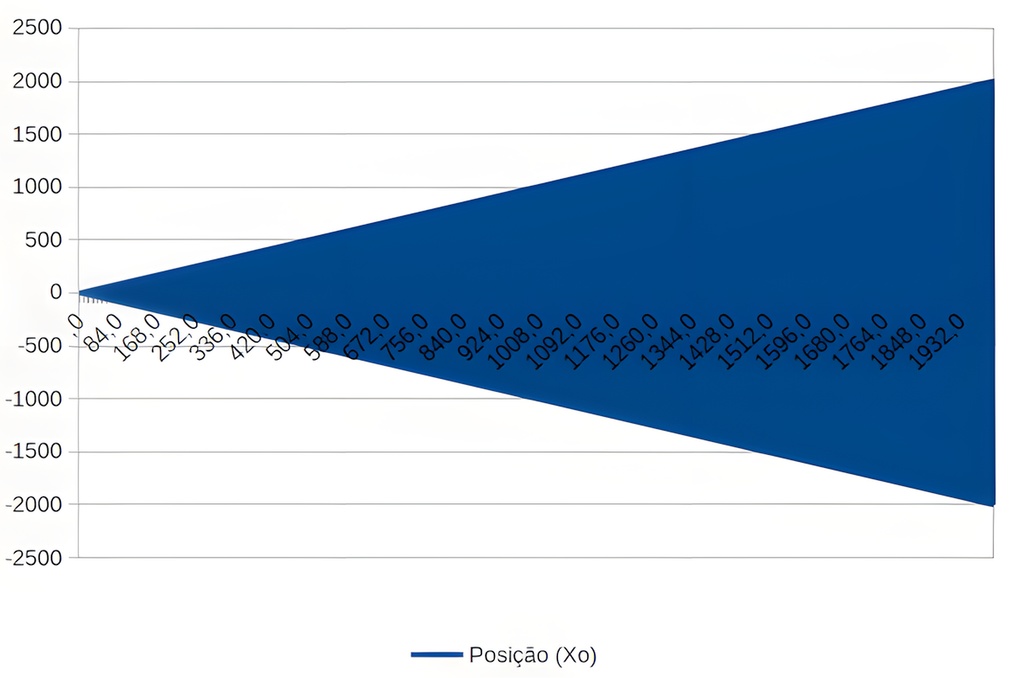
Aqui vemos as amplitudes crescendo progressivamente com o tempo, como se o sistema estivesse recebendo cada vez mais energia, o que é fisicamente impossível para o modelo que estamos simulando.
O que estamos observando é uma instabilidade numérica da simulação.
A causa está no passo de integração, que cresce junto com o aumento do tempo total da simulação, pois mantivemos fixos os 1.000 passos. Para um tempo total de 2.000 segundos, o passo de integração passa a ser de 2 segundos, um intervalo muito maior que a constante de tempo característica do sistema, de 1 segundo.
Com isso, o método de cálculo utilizado começa a produzir erros significativos a cada passo, que se acumulam e acabam gerando esses resultados falsos.
Não estamos diante do Efeito Borboleta em seu sentido matemático estrito, mas de outro fenômeno igualmente importante: a instabilidade numérica. A pequena diferença introduzida em cada etapa do cálculo pode crescer progressivamente, comprometendo completamente o resultado da simulação.
E não é apenas o passo de integração que pode provocar esse tipo de problema.
Por natureza, todos os modelos utilizados são aproximações dos componentes reais. Portanto, é de se esperar que existam diferenças entre o comportamento real e o comportamento simulado de cada componente. Pequenos erros decorrentes dessas diferenças também podem comprometer a estabilidade e a precisão dos resultados.
Por sorte, existem muitas condições nas quais os modelos apresentam bom comportamento e se aproximam suficientemente dos sistemas reais.
Mesmo que um amortecedor real de automóvel tenha características diferentes quando é estendido e comprimido, uma simulação utilizando um amortecedor teórico com comportamento simétrico pode produzir resultados tão próximos dos reais que se tornam bastante úteis para determinadas análises.
Conclusão
Vimos como montar um modelo simples de simulação utilizando uma planilha de cálculo. Com situações elementares, estudamos diferentes condições e configurações, aprendendo não apenas sobre o método de simulação em si, mas também sobre as propriedades de um sistema dinâmico bastante comum.
Na próxima parte, estudaremos outras condições, como os efeitos da ressonância.
AAD
Obs.: A planilha está disponível para download no seguinte link:
https://drive.google.com/file/d/1Hixui7kDWJp5Cg3_d8Kntz2tnwWeQipj/view?usp=sharing
A planilha foi desenvolvida no LibreOffice Calc.