
Este artigo é uma continuação dos anteriores:
O primeiro artigo pode ser lido aqui.
O segundo artigo pode ser lido aqui.
No artigo anterior, criamos um modelo funcional em uma planilha eletrônica, fizemos algumas simulações e observamos fenômenos elementares do comportamento de um sistema massa-mola-amortecedor.
Neste artigo, iremos investigar um pouco mais a fundo.
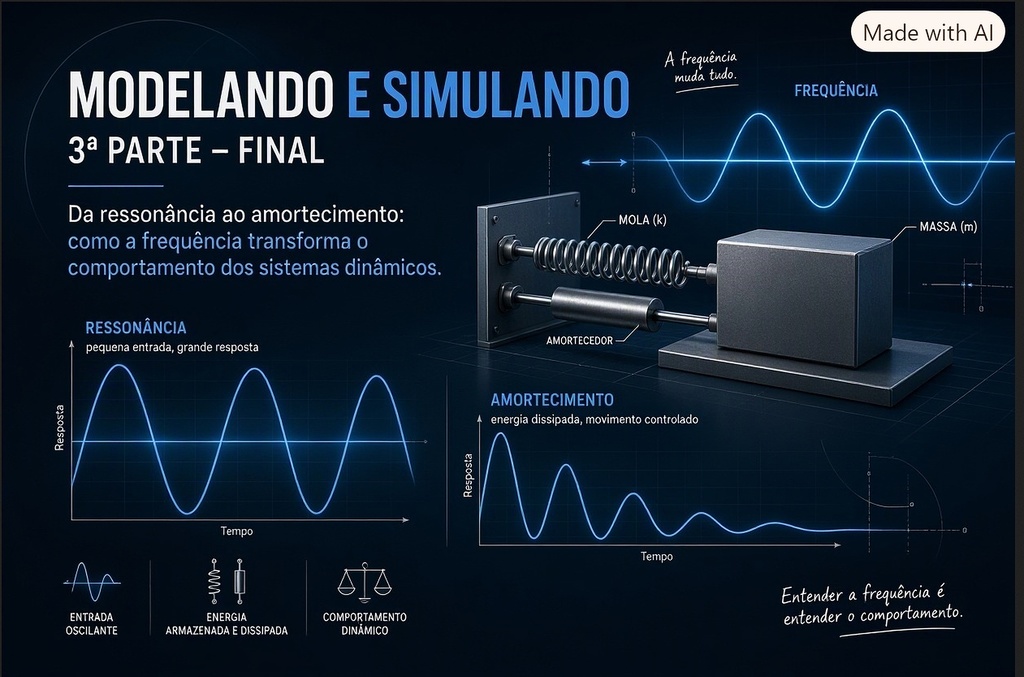
Se anteriormente estudamos o que acontece quando aplicamos uma força em degrau sobre a suspensão, vamos agora estudar o comportamento do sistema quando submetido a uma força oscilante.
Antes, algumas observações importantes.
Vamos voltar ao exemplo da entrada de força em degrau.
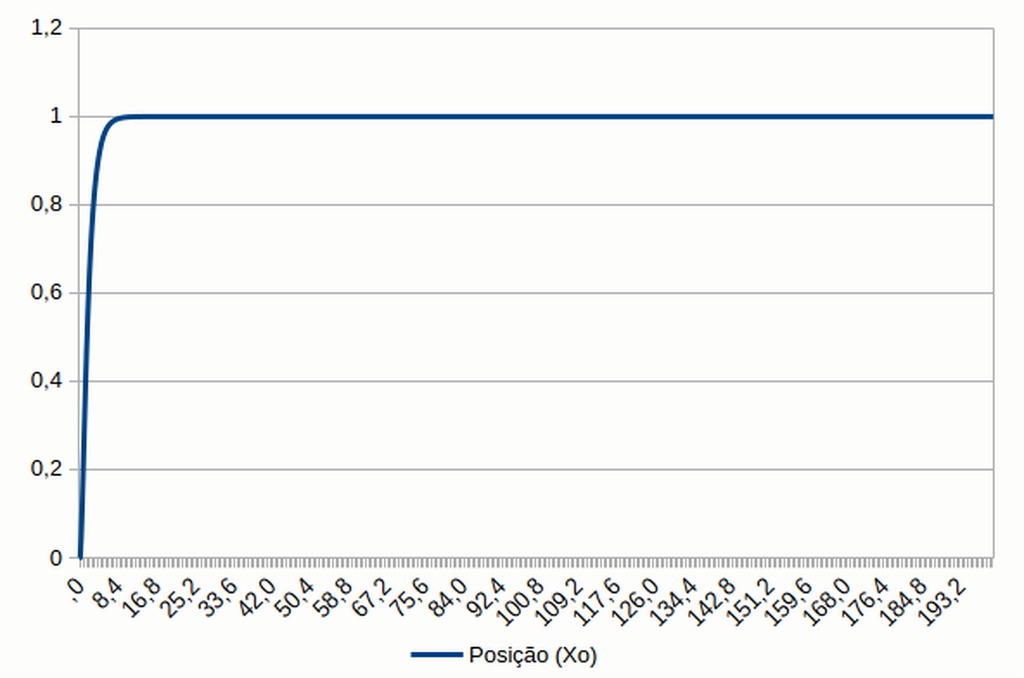
Vimos que, quando o sistema é criticamente amortecido, a resposta da posição da massa é representada pelo gráfico a seguir:
Mas veja o que ocorre quando o amortecedor é totalmente eliminado:
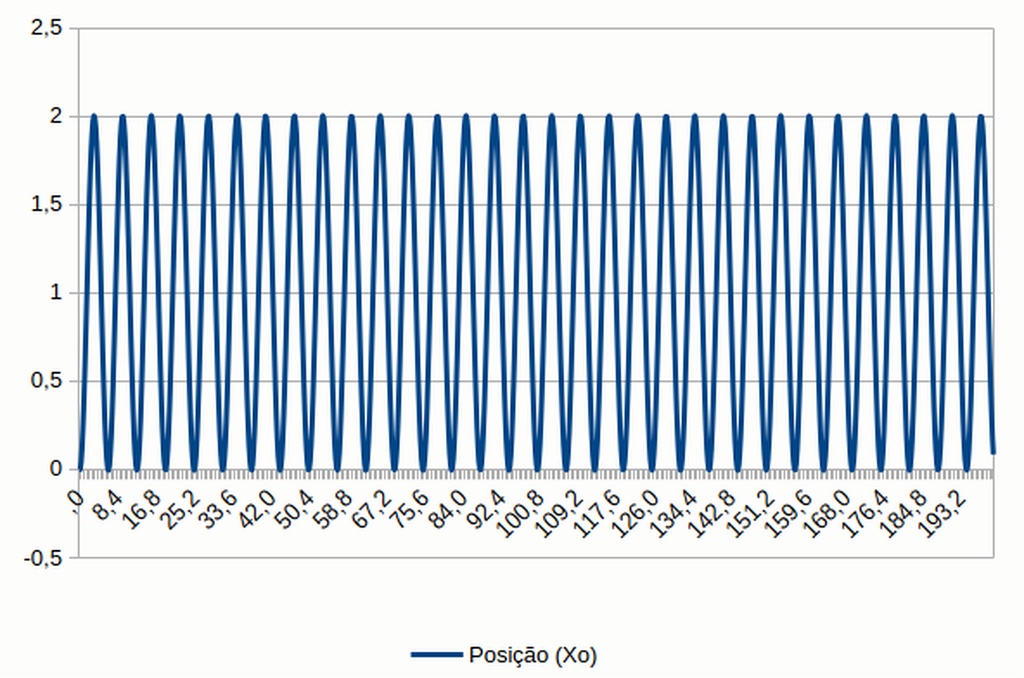
A massa, nesta condição, não para de oscilar.
Isso não é uma instabilidade numérica do modelo. Na verdade, o que ocorre é um processo muito mais sutil, e a resposta está na maneira como o sistema lida com a energia.
A força aplicada tem comportamento estático: ela não varia com o tempo. Quando é aplicada, empurra a massa, que passa a se mover, recebendo energia da força externa na forma de energia cinética.
Conforme a massa se desloca, comprime a mola, que oferece uma força contrária ao movimento. A mola, conforme se deforma, armazena energia na forma de energia potencial elástica.
Durante a oscilação, a energia cinética da massa e a energia potencial da mola se alternam. Quando a velocidade da massa é máxima, a energia cinética também é máxima. Nos pontos extremos do movimento, quando a velocidade é momentaneamente nula, a energia potencial elástica atinge seu valor máximo.
Assim, no nosso modelo sem amortecimento, massa e mola estão constantemente trocando a energia mecânica inicialmente fornecida pela força externa. Como não existe nenhum mecanismo de dissipação, a energia mecânica se conserva e o sistema oscila indefinidamente.
Já quando aplicamos o amortecimento crítico, a energia mecânica associada ao movimento é dissipada pelo amortecedor na forma de calor. O sistema retorna rapidamente à posição de equilíbrio, sem oscilações.
Assim, o papel do amortecedor é dissipar a energia mecânica associada ao movimento, sem alterar a condição de equilíbrio estático do conjunto.
É esta visão do sistema oscilante, trocando e dissipando energia entre seus componentes, que será a base para entendermos os experimentos seguintes.
A ressonância
Vamos então trocar a natureza da força.
Agora ela não é mais uma força em formato de degrau, mas uma força oscilante, com comportamento senoidal.
Veja que, para o sistema que estamos estudando, com massa igual a 1 kg e mola de constante elástica igual a 1 N/m, a frequência angular natural é de 1 rad/s.
Isso corresponde a um período natural de 6,2832 segundos (2 × PI) e uma frequência natural de aproximadamente 0,159 Hz.
Repare que 0,159 Hz é precisamente a frequência na qual o conjunto massa/mola, sem amortecimento, oscila quando recebe uma força em degrau.
Porém, não vamos usar a entrada em degrau, mas uma entrada em forma de onda, neste caso com frequência exatamente igual a 0,159 Hz.
O resultado no gráfico de deslocamento da massa fica precisamente assim:
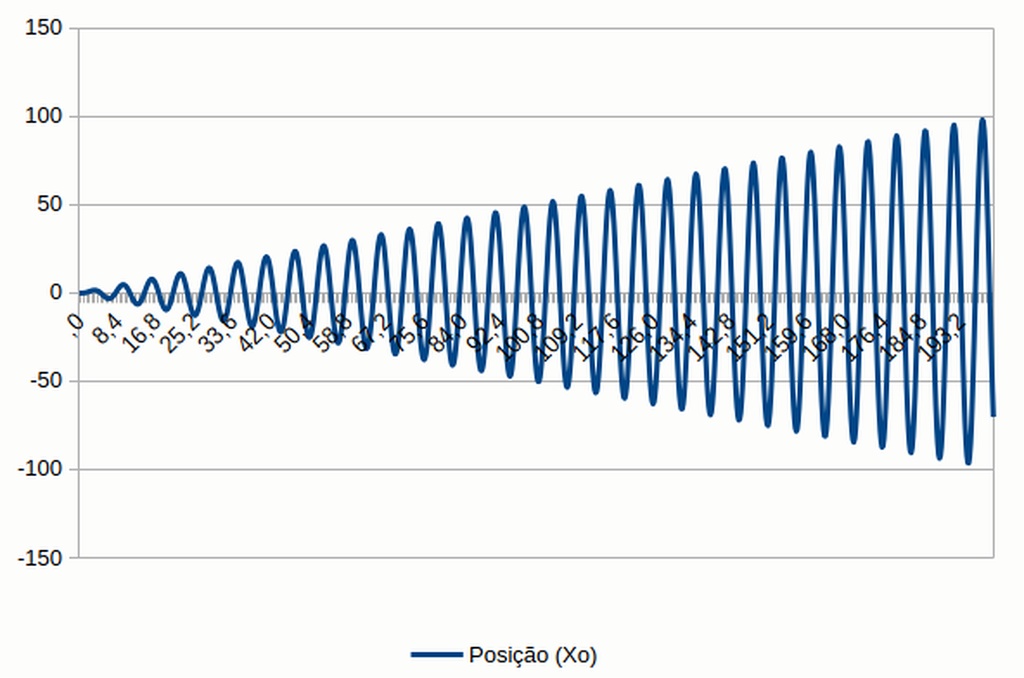
Novamente, este gráfico estranho não representa uma instabilidade numérica. Os valores de amplitude crescem linearmente porque a frequência da força é ressonante com a frequência natural do conjunto massa/mola.
Se massa e mola trocam energia mecânica constantemente, a força externa, quando aplicada na frequência natural e em fase adequada com o movimento, fornece continuamente mais energia ao sistema.
Como não existe dissipação pelo amortecedor, o sistema só pode acumular cada vez mais energia, fazendo com que a amplitude cresça continuamente.
É importante observar que um sistema linear como o nosso apresenta ressonância na frequência natural. Quando uma força periódica possui diversos componentes de frequência, como ocorre com sinais não senoidais, qualquer componente que coincida com a frequência natural poderá provocar ressonância.
Em sistemas não lineares, por outro lado, podem surgir fenômenos mais complexos, incluindo ressonâncias sub-harmônicas e super-harmônicas.
Porém, quando aplicamos o amortecedor, ele passa a dissipar continuamente a energia mecânica que a força oscilante introduz no sistema.
Vemos isso no gráfico seguinte, de deslocamento da massa:
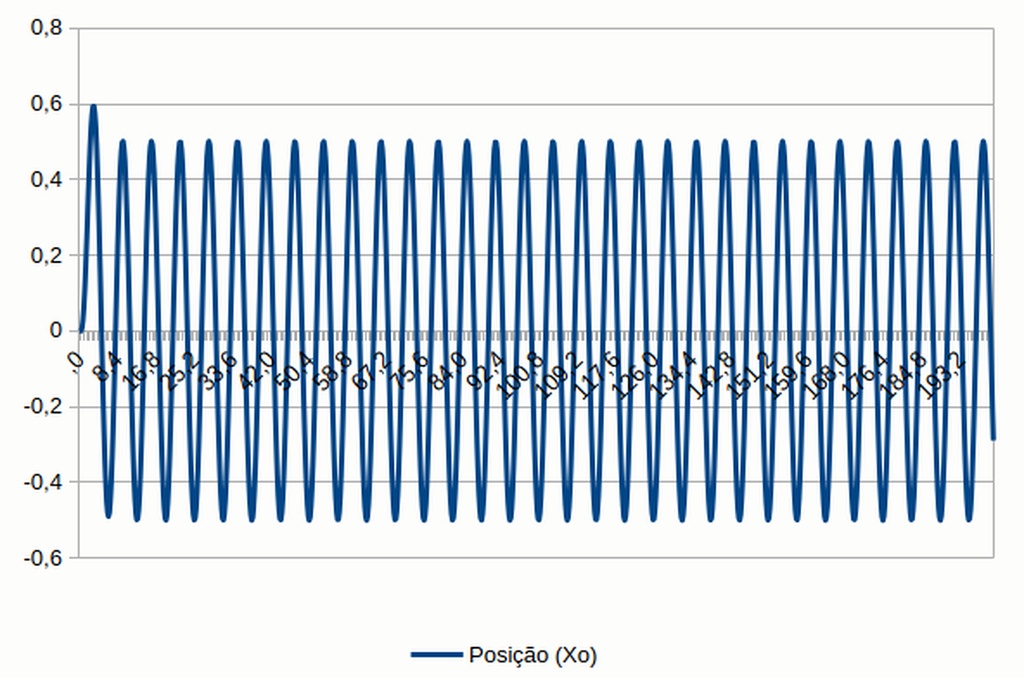
Num primeiro instante, vemos o sistema atingir um pico de amplitude durante o regime transitório, mas depois mantendo uma oscilação de amplitude constante.
Não há acúmulo contínuo de energia mecânica porque, em regime permanente, o amortecedor dissipa, em média, a mesma quantidade de energia que a força oscilante introduz no sistema.
Há uma amplitude muito menor de oscilação para a massa, assim como uma deformação significativamente menor da mola.
Na vida real, quando um automóvel tem um amortecedor que perde sua capacidade de amortecimento, o resultado pode ser semelhante ao que observamos no vídeo a seguir:
https://youtu.be/j0vhTg82Pz0?si=wC8-53jrtx0KWzvP
Repare que, quando o pneu perde contato com o solo, o veículo perde capacidade de tração e estabilidade.
Pense num carro de corrida. Conforme ele passa pelas irregularidades da pista, a força de contato entre o pneu e o piso varia constantemente.
A capacidade de manter o veículo sob tração e controle pelo piloto depende do contato adequado entre as bandas de rodagem dos pneus e o piso.
Se a roda oscila excessivamente, as forças de contato variam. Nos momentos em que essa força diminui muito, ou chega a ser anulada por um salto da roda, o carro perde capacidade de transmitir força ao solo e de manter sua estabilidade direcional.
Além disso, a frequência com que as suspensões são solicitadas depende da velocidade do veículo e das características das irregularidades da pista. Determinadas combinações podem excitar o conjunto em frequências próximas à sua frequência natural.
Daí a necessidade do perfeito dimensionamento e ajuste de molas e amortecedores para um veículo competitivo. O mesmo vale para os veículos de rua, tanto em termos de desempenho quanto de segurança.
Outro exemplo interessante envolvendo vibrações é o dos motores de três cilindros.
Motores de três cilindros em linha apresentam desequilíbrios inerentes à sua configuração, particularmente um momento de balanço, conhecido como rocking couple, que provoca movimentos oscilatórios do conjunto.
Uma das soluções utilizadas é a instalação de árvores balanceadoras, que giram em sentido contrário ao virabrequim e possuem massas excêntricas dimensionadas para compensar determinados esforços de inércia.
O resultado para o motorista, que é um observador externo ao motor, é uma redução significativa das vibrações percebidas.
No entanto, isso não significa que os esforços internos tenham desaparecido. As árvores balanceadoras introduzem forças adicionais no próprio conjunto, que precisam ser suportadas pelos mancais e pela estrutura do motor.
Assim, embora a vibração percebida externamente seja reduzida, o projetista precisa considerar os esforços internos introduzidos pelo sistema de balanceamento, seus efeitos sobre os mancais, a fadiga dos materiais e a durabilidade do conjunto.
É um fator importante que precisa ser levado em conta a cada novo projeto de motor.
Fugindo da sintonia
E se a frequência de excitação se afasta da frequência natural?
Vamos então aplicar uma frequência de 0,17 Hz, levemente superior à frequência natural do sistema sem amortecimento.
Observe o resultado:
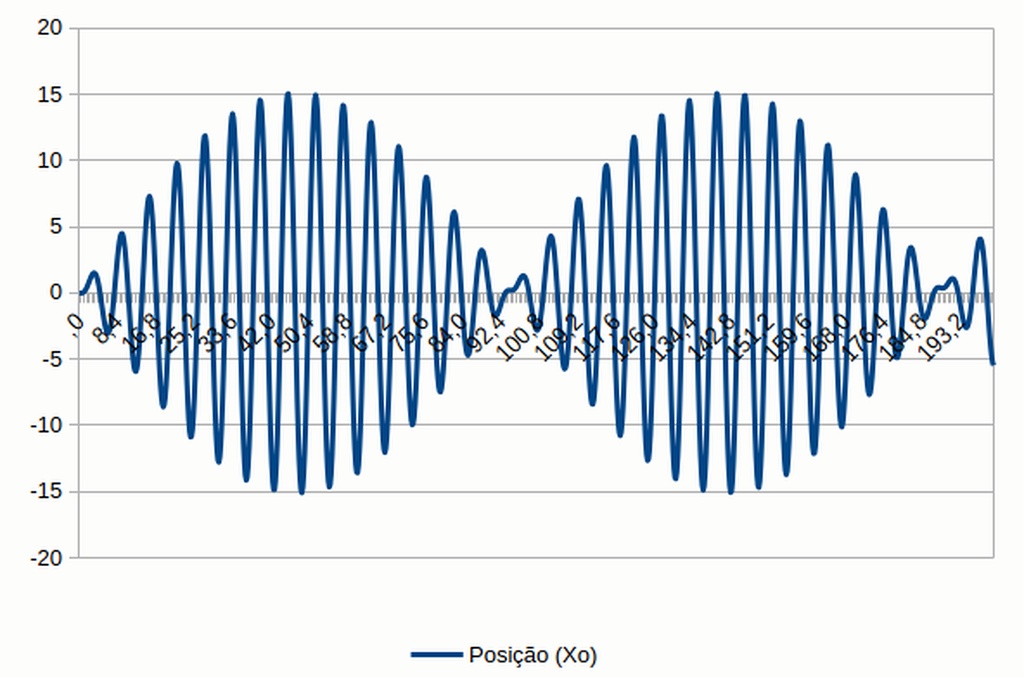
Temos aqui a formação de um sinal com batimento.
A diferença entre as frequências é pouco maior que 0,01 Hz. Essa diferença faz com que as duas oscilações, aos poucos, entrem em fase, aumentando a amplitude resultante.
Porém, a defasagem continua evoluindo após o instante de maior coincidência de fases. Os sinais passam a se afastar e tendem progressivamente à oposição de fase, reduzindo as amplitudes.
Aqui temos um fenômeno importante.
Vimos que oscilações em fase permitem que a fonte externa transfira energia para o sistema massa/mola. A novidade é que, quando as oscilações entram em oposição de fase, o sistema pode devolver energia à fonte externa.
Essa alternância na transferência de energia é uma das características do fenômeno de batimento.
Os pontos de maior amplitude são chamados de interferência construtiva, enquanto os pontos de menor amplitude correspondem à interferência destrutiva.
A formação de batimentos em componentes mecânicos pode ser problemática, porque produz variações periódicas de amplitude que podem gerar vibrações excessivas e danificar equipamentos.
É aqui que o papel de um amortecedor bem dimensionado se mostra eficaz.
Repare no gráfico que a frequência de batimento corresponde precisamente à diferença entre as frequências natural e de excitação do sistema.
Há aplicações importantes para esse fenômeno.
Muitos leitores já devem ter ouvido falar dos radares de efeito Doppler ou dos equipamentos de ultrassom por efeito Doppler. A ideia é bastante simples.
O aparelho gera uma frequência básica, que é enviada por um emissor. O sinal se propaga pelo meio e reflete na superfície do alvo.
Quando o alvo está em movimento em relação ao emissor, a frequência do sinal que retorna sofre uma alteração. Se o alvo se afasta, a frequência recebida é menor. Se ele se aproxima, é maior.
Quando os sinais transmitido e recebido são combinados eletronicamente, surge uma frequência de batimento proporcional à velocidade relativa entre o emissor e o alvo.
Assim, em um radar Doppler de onda contínua, a frequência de batimento permite determinar a velocidade relativa do alvo. Em sistemas que também utilizam pulsos ou técnicas de modulação apropriadas, é possível determinar sua distância.
Observe como o sistema se comporta quando introduzimos um amortecedor para controlar as oscilações:
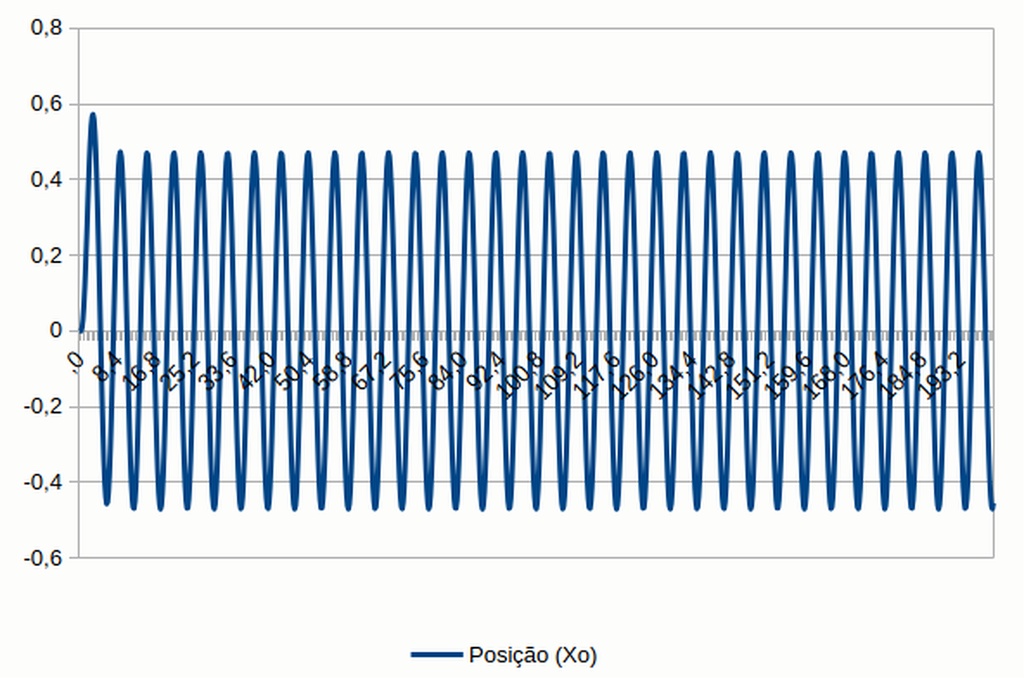
Com o amortecimento adequado, as amplitudes de oscilação do sistema ficam muito melhor comportadas, mesmo havendo batimento.
Um pouco mais de frequência
Conforme a frequência de excitação continua a aumentar, nos afastamos da condição de ressonância e também da região em que observamos batimentos mais lentos.
Voltando ao sistema sem amortecimento e aplicando uma frequência de excitação de 0,3 Hz, o gráfico de deslocamento da massa se apresenta da seguinte forma:
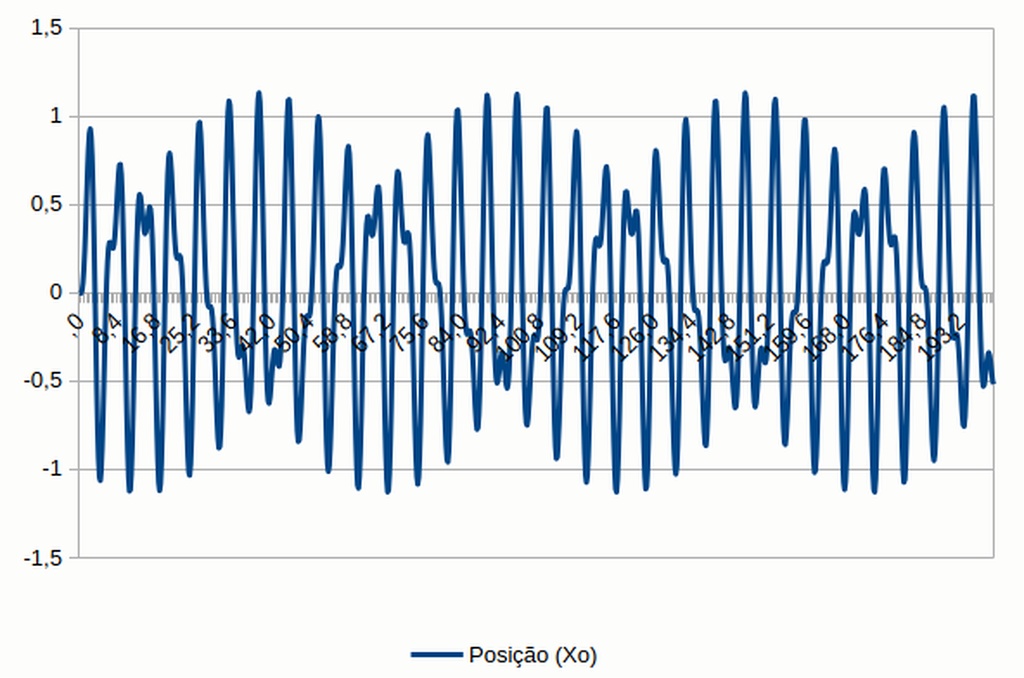
Temos agora a composição de duas oscilações de frequências diferentes: a frequência natural do sistema massa/mola e a frequência da força externa.
O resultado é uma oscilação cuja amplitude varia periodicamente, formando uma envoltória.
Este comportamento tem uma relação matemática direta com o princípio da modulação em amplitude, mais conhecido como AM, utilizado nas transmissões de rádio.
Na transmissão AM, uma frequência portadora tem sua amplitude modificada pelo sinal que se deseja transmitir. A composição resultante apresenta a portadora e componentes laterais de frequência.
No nosso experimento, estamos observando um fenômeno relacionado: a soma de duas oscilações de frequências diferentes produz uma amplitude resultante variável.
Novamente, aplicando o amortecedor ao sistema, reduzimos a amplitude de deslocamento ao dissipar continuamente a energia mecânica introduzida pelo sinal de excitação.
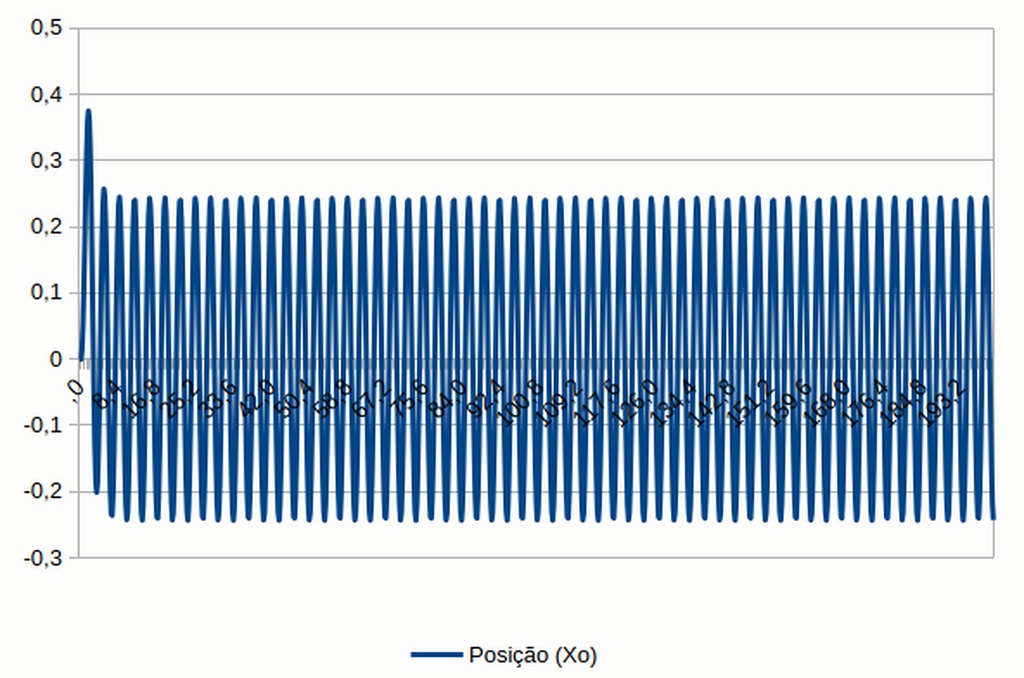
Conforme a frequência de excitação aumenta, afastando-se da frequência natural, a resposta do sistema à força externa vai diminuindo, e a amplitude da oscilação forçada tende a diminuir.
Observe os gráficos a seguir, formados para o sistema sem amortecimento, para frequências da força de excitação de 0,7 e 1,5 Hz, respectivamente:
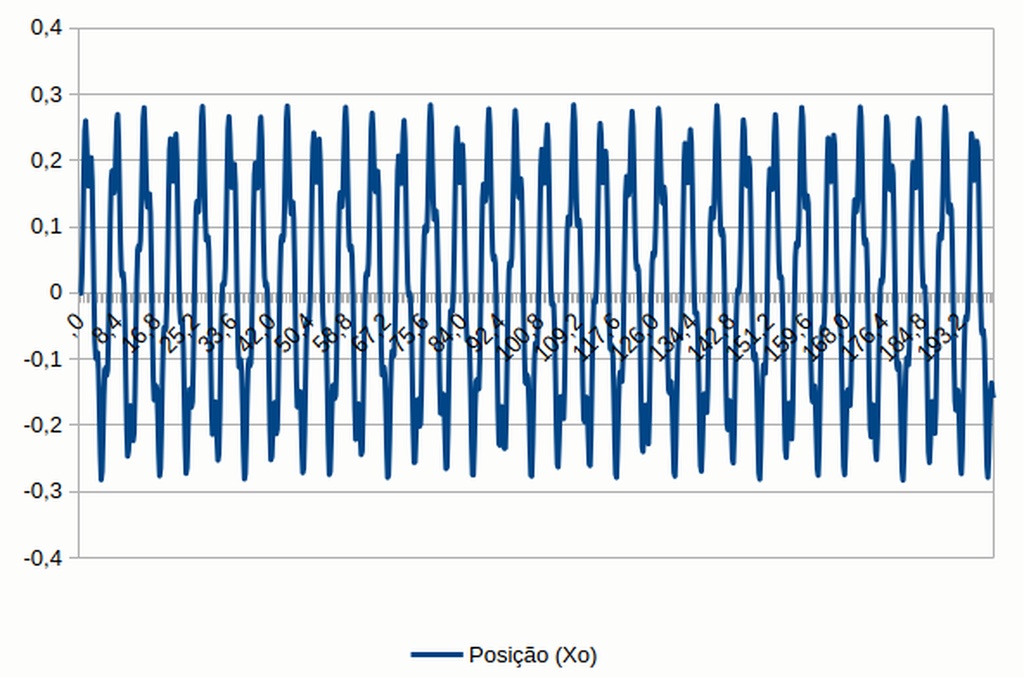
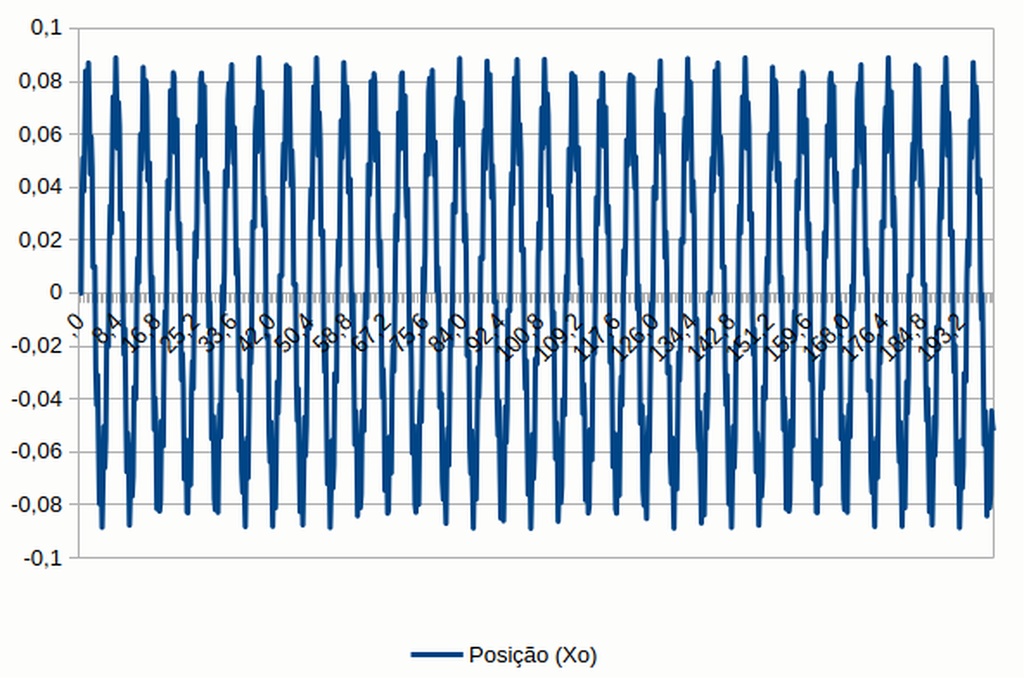
Vê-se claramente que as amplitudes da resposta forçada se reduzem com o aumento da frequência de excitação, mesmo sem a presença do amortecimento.
Reparamos nesse efeito quando observamos um motor em funcionamento.
Em marcha-lenta, o motor pode apresentar vibrações perceptíveis. Mas, quando aceleramos, aparentemente ele para de oscilar.
No entanto, basta colocar a mão sobre o motor para perceber que ele continua vibrando, e de forma vigorosa.
A energia cinética associada ao movimento de uma massa oscilante depende tanto da amplitude quanto da frequência da oscilação.
Para uma massa em movimento harmônico, a energia cinética máxima é dada por:
E = ½ × m × (2?f)² × A²
Onde m é a massa, f é a frequência e A é a amplitude do movimento.
Isso significa que, para a mesma massa, uma oscilação com o dobro da frequência e metade da amplitude pode apresentar a mesma energia cinética máxima.
Portanto, não é porque o motor aparentemente parou de oscilar com o aumento da rotação que sua energia de vibração necessariamente foi dissipada.
Essa energia continua sendo transmitida aos componentes do motor e pode provocar esforços cíclicos, fadiga de materiais e desgaste prematuro, especialmente quando o conjunto é submetido a condições severas de utilização.
Conclusão
Vimos diversos fenômenos que ocorrem em sistemas dinâmicos submetidos a diferentes frequências de excitação.
A compreensão desses fenômenos é fundamental em praticamente todos os ramos da engenharia.
Alguns estudantes das disciplinas de sistemas dinâmicos se assustam ao estudar esses fenômenos quando percebem que um automóvel em movimento pode excitar sua suspensão e outros sistemas com frequências que variam continuamente.
A cada mudança de velocidade, condição de pista ou rotação do motor, diferentes componentes do veículo são submetidos a solicitações dinâmicas. O projeto precisa contemplar toda essa variedade de condições durante sua utilização.
É justamente aí que entra a importância da modelagem e da simulação.
Não precisamos reproduzir matematicamente cada detalhe de um automóvel para compreender seu comportamento. Precisamos construir modelos capazes de representar corretamente os fenômenos que pretendemos estudar.
Ao leitor, deixo a planilha para experimentar o quanto quiser e aprender se divertindo.
Até mais!!!
AAD