

ELÉTRICO É DIFERENTE – 4ª PARTE
ABS E CONTROLE DE ESTABILIDADE: TECNOLOGIAS AVANÇADAS, MAS AINDA COM LIMITAÇÕES.
Este artigo é uma continuação:
[O primeiro artigo pode ser lido aqui.]
[O segundo artigo pode ser lido aqui.]
[O terceiro artigo pode ser lido aqui.]
No artigo anterior, vimos como funciona, de forma simplificada, o sistema de ABS utilizado hoje nos automóveis, bem como suas limitações. Então é mostrado como o controle de potência diretamente no motor elétrico permite ultrapassar estas limitações.
No entanto, muitas outras situações começaram a aparecer, levando a novos patamares tecnológicos.
Grama e asfalto
Vamos imaginar um veículo com ABS convencional, controlando a frenagem de cada roda, de forma independente, assim como descrito no artigo anterior. Em nossa simulação, este veículo viria por uma rodovia asfaltada em alta velocidade, quando subitamente precisa aplicar os freios para evitar uma colisão, ao mesmo tempo que desvia para o canteiro lateral, gramado e molhado pela chuva.
Nestas condições, o início da frenagem é igual para as quatro rodas. Mas o que acontece quando as rodas do lado direito atingem a grama molhada? Imediatamente, o atrito entre rodas e o piso diminui mas o ABS não sabe antecipadamente que a roda entrou na grama molhada; ele descobre isso pela resposta da roda à pressão de frenagem aplicada.
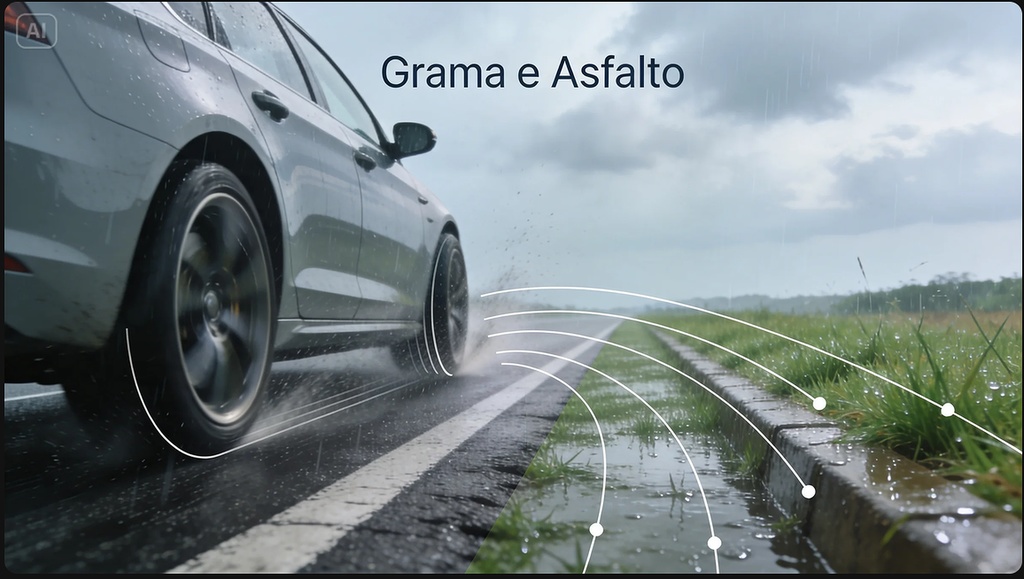
Enquanto as rodas do lado direito do veículo estavam sobre o asfalto, a atuação do ABS se fazia por aproximação da pressão hidráulica crítica, mas, quando as rodas subitamente passaram para a grama molhada, inicia-se um processo súbito de bloqueio da roda. O ABS convencional basicamente controla a velocidade de cada roda, sem o menor conhecimento de torque ou potência de frenagem.
Nos primeiros modelos de ABS, isso levava a um algoritmo crítico. Numa primeira tentativa, o ABS comandava um alívio de pressão hidráulica equivalente à que vinha sendo utilizada para a frenagem no asfalto. O ABS perdeu tempo, dando margem para o processo de bloqueio da roda prosseguir, aumentando a diferença de velocidade entre a condição real e a de referência para o ABS. A solução era oferecer uma queda de pressão hidráulica ainda maior no próximo ciclo de controle. O ABS precisa assumir uma estratégia cada vez mais agressiva na redução de pressão hidráulica até que o processo de bloqueio seja revertido e a roda retorne à velocidade de referência.
É evidente que o veículo perde muita capacidade de frenagem por colocar duas rodas sobre a grama molhada. O ABS certamente é muito melhor do que um sistema de freio simples que manteria essas rodas travadas, escorregando completamente sobre a grama. No entanto, é inegável que a estratégia de controle do ABS possui certas limitações que ainda impõem perdas de capacidade de frenagem sobre uma frenagem ideal, dentro da capacidade de atrito promovida pela grama molhada.
“Mas o buraco é mais embaixo…”
O problema da frenagem com ABS seria ainda pequeno se ela se limitasse ao que foi discutido até aqui.
Se as rodas tivessem canais de ABS absolutamente independentes, então as rodas do lado direito, sobre a grama molhada, teriam suas forças de frenagem aliviadas, enquanto as rodas do lado esquerdo ainda estariam freando sob melhores condições de atrito sobre o asfalto. Esta significativa diferença de forças de frenagem cria uma força total de frenagem desalinhada com a linha longitudinal do veículo que passa pelo seu centro de massa. Esta diferença faz com que apareça um torque no eixo vertical do veículo, fazendo-o rodar na pista, surpreendendo o motorista. O resultado pode ser um grave acidente.
Nos sistemas ABS mais antigos, a estratégia para evitar a diferença súbita de frenagem era simplesmente aliviar a pressão hidráulica das pinças sobre o asfalto, equalizando as forças de frenagem e evitando um comportamento direcional brusco e inesperado pelo motorista. O custo sobre esta estratégia era uma perda real de capacidade de frenagem do veículo para evitar a colisão.
Lembram do exemplo do Chevorlet Omega freando sobre as costelas de vaca? Esta era a razão da perda total de freios com o ABS sendo acionado sobre uma irregularidade como as “costelas de vaca”.
As rodas sobre as costelas de vaca saltavam no ar, e o menor esforço de frenagem levava as rodas ao bloqueio total, levando o ABS a eliminar quase completamente a pressão hidráulica sobre os freios destas rodas. E se ele reduzia tanto a pressão de um lado, precisava reduzir na mesma medida do outro lado para manter a frenagem equilibrada. O resultado era que o motorista era tomado de surpresa com um carro que não freava justamente quando ele mais precisava que freasse.
Esta era uma falha flagrante dos sistemas ABS de três décadas no passado, essencialmente uma limitação causada por algoritmos simples demais associada a limitações da capacidade de processamento da eletrônica destes sistemas. Houve muita evolução nos sistemas ABS desde então, mas algumas das suas limitações são características incontornáveis que sempre limitarão o seu desempenho em relação ao limite teórico de frenagem.
Apesar dos pesares…
O problema da frenagem assimétrica abriu todo um novo campo tecnológico, rumo a carros cada vez mais controláveis para o motorista comum. O uso de assimetrias em frenagem e tração seriam capazes de devolver a controlabilidade do veículo para o motorista em condições extremas. Nascia aí a ideia do controle de estabilidade.
Para entendermos os algoritmos de estabilidade, vamos voltar ao nosso tempo de criança. As crianças mais velhas já brincaram bastante de amarrar um barbante na frente do carrinho de plástico e puxá-lo para onde fosse, e o carrinho era sempre obediente. Se o carrinho estivesse desalinhado, ele automaticamente se alinhava e continuava seguindo a criança. Por outro lado, se a criança cismasse em empurrar o carrinho pela traseira com um cabo de vassoura, qualquer desalinhamento poderia instabilizar o direcionamento do carrinho.
Do ponto de vista da física, instalar um barbante na frente do carrinho significa aplicar uma força de tração à frente do seu centro de gravidade. A tendência é que qualquer desalinhamento entre a força de tração e a oposição ao movimento do carrinho gere um torque que realinha o carrinho com a força de tração. Dizemos que esta é uma configuração estabilizante.
Já empurrar o carrinho pela traseira coloca a força de impulsão atrás do centro de gravidade, ao mínimo desalinhamento entre as forças de impulsão e de reação, gera-se um torque que tende a aumentar ainda mais o desalinhamento. Esta é uma condição desestabilizante.
Este princípio dinâmico, aliado ao fenômeno da frenagem diferenciada entre rodas laterais está por trás de sofisticados algoritmos que controlam o ABS e o motor no sentido de recuperar e manter a controlabilidade do veículo pelo motorista em condições limites de aderência.
Sobre-esteço e subesterço
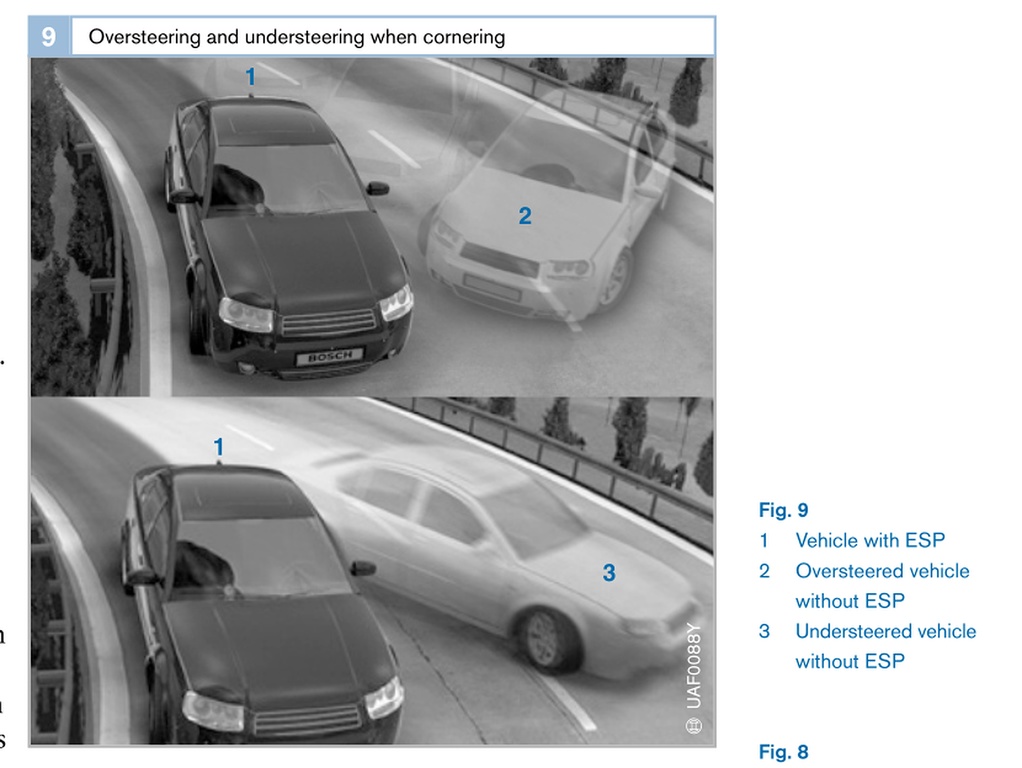
Em curvas, quando o automóvel perde estabilidade direcional, ele tende a apresentar um de dois comportamentos: o sobre-esterço e o subesterço. O sobre-esterço (oversteer) ocorre quando o veículo perde a capacidade direcional das rodas traseiras, enquanto o subesterço (understeer) ocorre quando há perda de capacidade direcional das rodas dianteiras. É aqui onde as capacidades direcionais dos freios são utilizadas no controle de estabilidade.
[Imagem]
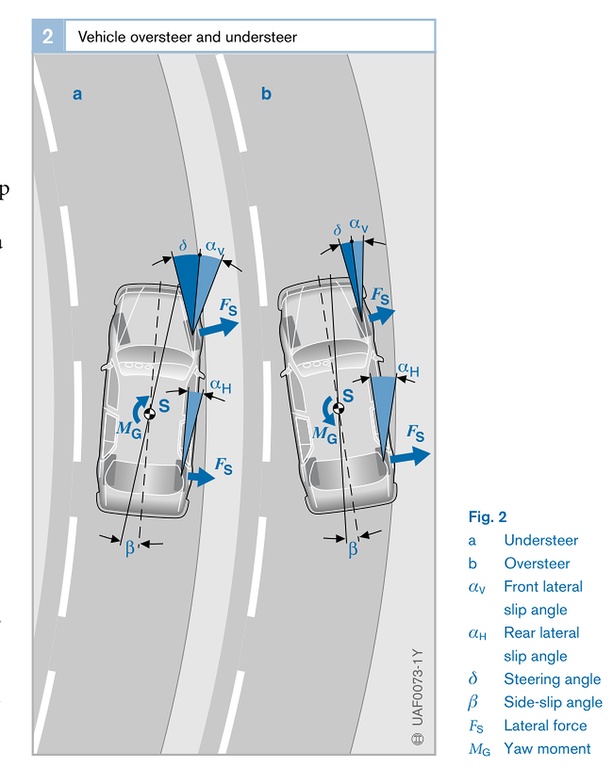
Na imagem a seguir, vemos que o fenômeno de subesterço ocorre quando ocorrem diferenças angulares entre a trajetória pretendida pela roda versus a trajetória real que cada roda percorre. Estas diferenças ocorrem porque o escorregamento entre a banda de rodagem e o piso é um fenômeno tanto longitudinal como transversal em relação à roda.
Ali vemos que o subesterço ocorre quando o ângulo de escorregamento nas rodas dianteiras é maior que nas traseiras. No sobre-esterço, temos o contrário, com maior ângulo de escorregamento nas rodas traseiras do que nas dianteiras.
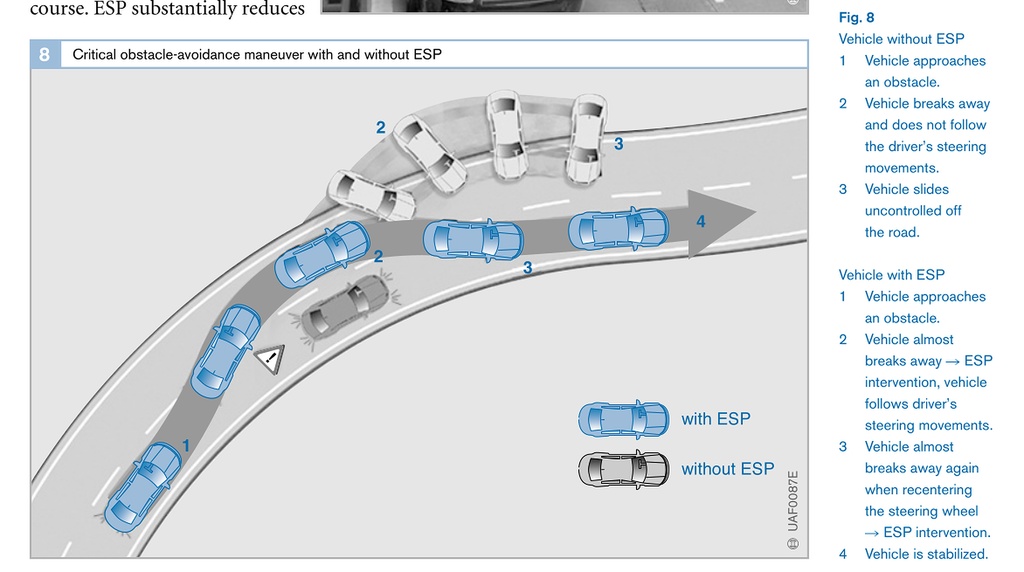
Na imagem a seguir, vemos um caso simples, de um carro evitando um obstáculo em curva com o uso do controle de estabilidade (ESP), onde normalmente ele sofreria um sobre-esterço.
[Imagem]
Na imagem a seguir, vemos outra imagem mostrando a estratégia do ESP num caso de sobre-esterço enquanto o carro freia na curva.

Ali se mostra que, em pontos estratégicos da curva, a correção de trajetória é feita tanto aplicando mais pressão no freio dianteiro externo à curva, enquanto a pressão é reduzida no freio da roda traseira interna à curva, quanto aplicando maior pressão na roda traseira interna da cuva.
Diferentes estratégias podem ser implementadas em situações diferentes, e os sistemas vêm evoluindo conforme a instrumentação e a capacidade de processamento continuam subindo enquanto os custos de fabricação decrescem.
E a tração?
É claro que a tração pode ser utilizada em sistemas de estabilidade, porém ela é menos controlável, no sentido de sensibilidade e velocidade de resposta, além de uma longa cadeia de transmissão de potência, que passa pela embreagem ou conversor de torque, câmbio, diferencial e árvores de transmissão antes de chegar na roda, de que o freio. No entanto, seria uma enorme evolução ao sistema, caso fosse possível, mas há um outro elemento que dificulta esta aplicação.
As desvantagens do diferencial
O diferencial é um componente que há décadas é enormemente elogiado como fator importante na evolução do automóvel. Entretanto, o diferencial representa um componente que dificulta a automação do controle de estabilidade através da potência do motor. Este componente mecânico tem uma propriedade importante: ele permite que duas rodas de tração no mesmo eixo tenham velocidades diferentes ao fazer uma curva. Porém ele, em condições ideais para um diferencial aberto convencional, oferece uma desvantagem: ele transmite o mesmo torque para ambas as rodas.
Num carro fazendo uma curva, há uma transferência de peso para as rodas externas, enquanto há menos peso sendo carregado pelas rodas internas. Enquanto a transferência de peso aumenta a capacidade de tração e frenagem nas rodas externas à curva, a mesma capacidade é reduzida nas rodas internas. Assim, o começo da perda de aderência numa curva começa pela roda interna de tração quando o carro é acelerado.
Isto é um problema administrável, especialmente em veículos de menor desempenho, como os carros de rua. No entanto, nos carros convencionais, dado o peso e a complexidade, os carros convencionais a combustão só podem contar com um motor para propulsão e um diferencial para manter duas rodas de tração. Isso dificulta a transferência maior de torque para uma roda e menor para a outra a fim de controle de estabilidade.
Daí o controle de estabilidade estar mais focado no uso dos freios, com significativa perda de eficiência do sistema por não poder contar com o auxílio da tração neste controle. Sobre o motor propriamente dito, existe o controle de tração, mas é um controle de conceito muito semelhante ao do ABS, porém com maiores limitações dada a transmissão sem controle para, pelo menos, duas rodas simultâneas.
Conclusão
Vimos com mais detalhes alguns aspectos importantes de um sistema ABS, bem como, a partir dele, tivemos a evolução do controle de estabilidade. Tivemos uma ideia de como estes sistemas funcionam, bem como de algumas das suas limitações.
Na próxima parte, veremos como isso pode ser implementado em um carro de tração elétrica ideal e por que os carros elétricos e híbridos atuais não conseguiriam obter as mesmas vantagens.
AAD