
ELÉTRICO É DIFERENTE — 6ª PARTE (FINAL)
UMA NOVA CONCEPÇÃO DE AUTOMÓVEL
Este artigo é uma continuação da série:
[O primeiro artigo pode ser lido aqui.]
[O segundo artigo pode ser lido aqui.]
[O terceiro artigo pode ser lido aqui.]
[O quarto artigo pode ser lido aqui.]
[O quinto artigo pode ser lido aqui.]
No artigo anterior vimos como seria configurado um carro de tração elétrica considerado ideal. Mas como sabemos, nem sempre o ideal é o mais adequado e, numa inversão do ditado popular, o ótimo pode ser inimigo do bom.
Pense no carro que você considera perfeito. É quase certo que será algo semelhante a um Bugatti, um Lamborghini ou um Ferrari. A ficha técnica desses carros é impressionante, com ligas metálicas exóticas, muito compósito de fibra de carbono e motores de alto desempenho. O desempenho, então, é de tirar o fôlego.
Só que esse carro dito perfeito tem um enorme defeito: é um carro para poucos, não para o cidadão comum. Há dois motivos para isso:
• Grandes potências exigem grandes responsabilidades, e a maioria dos motoristas não possui a experiência necessária para explorar com segurança todo o potencial de uma máquina tão potente.
• Um carro para o grande público precisa ter preço acessível. Isso exige, entre outras necessidades, produção em série e soluções construtivas economicamente viáveis.
É aqui que começa nossa análise do carro que não precisa ser perfeito, mas deve ser bom e adequado ao mercado. O desafio é reduzir custos sem abrir mão de todas as vantagens dinâmicas que obtivemos com a arquitetura elétrica idealizada anteriormente.
Também é aqui que uma característica dos motores elétricos se destaca: a flexibilidade de projeto. Ao contrário do que ocorre quando simplesmente substituímos um motor a combustão por outro elétrico, podemos distribuir a propulsão e o controle dinâmico de diferentes maneiras, criando novas possibilidades para a arquitetura do automóvel.
A assimetria de motores
O primeiro ponto a considerar é que um carro acessível não precisa de motores tão potentes quanto os utilizados em esportivos de alto desempenho. Para a maioria das aplicações, uma potência de pico da ordem de 150 cv pode ser suficiente. Essa potência poderia ser distribuída, por exemplo, entre dois motores de 75 cv no eixo traseiro.
Em determinadas configurações, o uso de motores independentes nesse eixo oferece vantagens para o controle dinâmico. A ideia guarda uma analogia com a de alguns aviões de caça modernos, projetados para explorar elevada agilidade e cuja estabilidade é administrada por sistemas de controle fly-by-wire.
No automóvel, a distribuição de forças longitudinais entre os eixos influencia diretamente o comportamento direcional. A capacidade de controlar individualmente o torque aplicado a cada roda permite produzir momentos de guinada que ajudam a modificar a trajetória do veículo. A estabilidade, porém, depende também de fatores como geometria da suspensão, distribuição de peso, pneus e condições de aderência.
Além disso, durante a aceleração, ocorre uma transferência dinâmica de carga para a traseira, aliviando a dianteira. Isso pode aumentar a capacidade de tração disponível no eixo traseiro, embora a distribuição efetiva dependa das características do veículo e das condições de uso.
Temos aqui uma primeira oportunidade de reduzir custos: se a demanda por tração dianteira for menor, não há necessariamente motivo para instalar motores dianteiros tão potentes quanto os traseiros. A redução de potência pode permitir também o uso de inversores e outros componentes de menor capacidade.
Começam, assim, a surgir possibilidades para flexibilizar o projeto. Em um carro de uso cotidiano, a tração poderia ser fornecida predominantemente pelas rodas traseiras, deixando os motores dianteiros reservados para situações específicas, como demandas adicionais de tração, frenagem regenerativa ou controle dinâmico.
O dimensionamento desses motores merece atenção. A potência de pico de um motor elétrico pode ser superior à sua potência contínua, desde que o conjunto motor-inversor suporte a sobrecarga durante o intervalo previsto. O limite não depende apenas da temperatura inicial do motor, mas também da corrente (A) admissível, das perdas elétricas, da rotação, da capacidade de dissipação térmica e da duração da solicitação.
Assim, os motores dianteiros poderiam ser dimensionados para uma potência contínua relativamente baixa e ainda assim oferecer potência de pico suficiente para as funções auxiliares previstas no projeto. A viabilidade dessa solução dependeria do dimensionamento eletromagnético e térmico do conjunto. O resultado seria uma arquitetura capaz de preservar parte das vantagens do controle independente das rodas, mas com menor custo e complexidade do que uma configuração de quatro motores de potência elevada.
A frenagem regenerativa
Um carro elétrico também oferece possibilidades interessantes na frenagem. Nos automóveis convencionais, a frenagem é realizada principalmente por atrito: os freios transformam energia cinética em calor. Nos veículos elétricos, parte dessa energia pode ser recuperada por meio da frenagem regenerativa, na qual os motores passam a operar como geradores.
Numa arquitetura com motores nos dois eixos, o sistema de controle pode combinar a regeneração dianteira e traseira com os freios convencionais, buscando recuperar o máximo de energia possível sem comprometer a estabilidade.
Não existe, entretanto, uma sequência universalmente ideal de acionamento. A distribuição dos esforços de frenagem precisa considerar a transferência dinâmica de peso, a aderência disponível em cada roda, a intensidade da desaceleração, os limites de regeneração dos motores e a capacidade da bateria de receber energia.
Em situações de frenagem intensa, a prioridade é manter o controle do veículo. A recuperação de energia deve ocorrer dentro dos limites impostos pela segurança, com os freios convencionais disponíveis para complementar a frenagem sempre que necessário.
A vantagem da arquitetura elétrica está justamente na possibilidade de coordenar esses diferentes recursos por meio de um sistema eletrônico de controle.
Motor elétrico dianteiro único e diferencial
É possível substituir os dois motores dianteiros independentes por um único motor, transmitindo sua potência às rodas por meio de um diferencial.
Dependendo das características do projeto e dos custos de produção, essa solução pode ser mais econômica do que utilizar dois motores independentes, cada um com seu próprio inversor. Um único motor de 25 cv, por exemplo, associado a um diferencial, pode ter custo inferior ao de dois motores de 12,5 cv com seus respectivos inversores. Isso, porém, depende da escala de produção, da construção dos componentes e dos requisitos de controle.
Do ponto de vista mecânico, a principal diferença está no diferencial aberto. Ele permite que as rodas girem em velocidades diferentes durante uma curva, mas transmite aproximadamente o mesmo torque de acionamento às duas semiárvores.
Essa característica limita a capacidade de controlar individualmente o torque de tração de cada roda. Com dois motores independentes seria possível variar diretamente o torque de cada lado. Com um motor único e diferencial aberto, precisamos de outra solução para influenciar o comportamento dinâmico por meio de esforços assimétricos nas rodas. Uma possibilidade é recorrer à frenagem individualizada.
O freio retarder
Sabemos que quando exigimos demais dos freios convencionais, eles podem superaquecer e perder eficiência. Esse fenômeno é conhecido como fading (desvanecimento, perda gradul em inglês) e pode representar um risco importante, especialmente em descidas prolongadas ou mesmo durante uma frenagem longa em alta velocidade, o que é desconcertante.
Em caminhões que descem serras com cargas pesadas, o problema é particularmente relevante. Por isso esses veículos podem utilizar sistemas auxiliares de frenagem conhecidos como retardadores, ou retarders. Eles atuam sobre a transmissão ou outros componentes do trem de força e ajudam a controlar a velocidade sem exigir o uso contínuo dos freios de serviço. Existem diferentes tipos de retardadores, entre eles os hidrodinâmicos e os eletromagnéticos. Para nossa análise, interessa particularmente o princípio eletromagnético.
O freio eletromagnético utiliza campos magnéticos para produzir um torque resistente ao movimento. Embora seu princípio físico esteja relacionado ao dos motores elétricos, sua finalidade é diferente. Um motor elétrico pode converter energia elétrica em energia mecânica ou, quando opera como gerador, recuperar parte da energia mecânica durante a frenagem. Já um freio eletromagnético concebido para dissipar energia transforma a energia do movimento principalmente em calor, sem necessariamente permitir sua recuperação.
Princípio de funcionamento do freio eletromagnético:
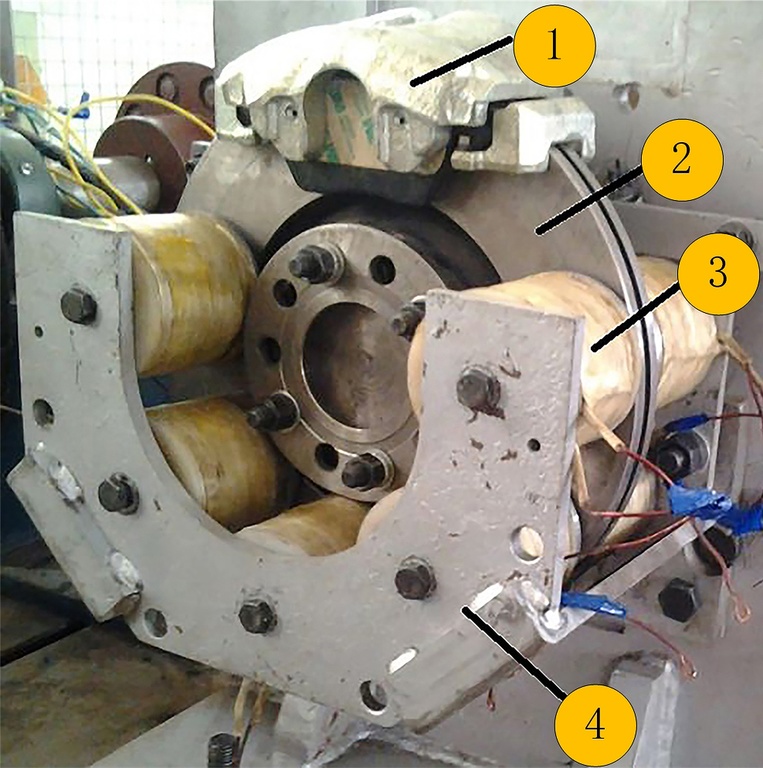
A proposta para nossa aplicação é utilizar dispositivos eletromagnéticos de frenagem controláveis individualmente em cada roda. É importante observar que isso não corresponde simplesmente à instalação de um retardador convencional de caminhão: seria necessário desenvolver uma solução específica, compatível com a construção do conjunto de roda e com as exigências térmicas e mecânicas de um automóvel.
Uma vantagem potencial desse tipo de dispositivo é a possibilidade de modular o torque de frenagem por meio da corrente elétrica aplicada, desde que a construção e o circuito magnético permitam a resposta desejada.
Com um dispositivo em cada roda, seria possível aplicar esforços de frenagem diferentes nos dois lados do eixo. Essa diferença pode gerar um momento de guinada e ajudar a controlar a trajetória do veículo.
Há, contudo, uma distinção importante: produzir um momento de guinada por frenagem seletiva não é o mesmo que reproduzir integralmente a vetorização de torque de dois motores independentes.
No caso do diferencial aberto, a frenagem de uma das rodas pode permitir que a outra receba maior torque útil, dentro dos limites do sistema. Entretanto, parte da energia é dissipada no freio, em vez de ser integralmente aproveitada na roda oposta.
O resultado é uma alternativa que pode oferecer parte das funções de controle dinâmico de uma arquitetura mais complexa, mas com características próprias de eficiência, capacidade de atuação e dissipação térmica.
Com algoritmos adequados, o sistema poderia coordenar a frenagem regenerativa do motor elétrico, os dispositivos eletromagnéticos de frenagem e os freios hidráulicos convencionais. A estratégia precisaria considerar a intensidade da desaceleração, a aderência disponível, os limites térmicos e a necessidade de intervenção do ABS e do controle de estabilidade.
Em princípio, também seria possível estudar uma arquitetura semelhante para o eixo traseiro, empregando um único motor de maior potência, diferencial e dispositivos de frenagem individualizada.
A viabilidade de cada configuração dependeria de uma análise que considerasse o custo total, a eficiência energética, o desempenho dinâmico e a complexidade do controle eletrônico.
Sem motor dianteiro
Uma redução adicional de custos pode ser obtida eliminando completamente os motores de tração dianteira. Nesse caso, o veículo teria tração exclusivamente traseira e poderia utilizar motores independentes nesse eixo para controlar a distribuição de torque. O controle de estabilidade também poderia recorrer à aplicação seletiva dos freios.
Se o projeto empregasse um único motor traseiro e um diferencial aberto, a frenagem individualizada continuaria sendo uma possibilidade para influenciar o comportamento direcional. Entretanto, seria necessário considerar as limitações decorrentes da ausência de tração dianteira controlável e da dissipação de energia nos dispositivos de frenagem.
É interessante notar que a coordenação entre os freios eletromagnéticos e os hidráulicos convencionais poderia permitir o dimensionamento de cada componente de acordo com sua função.
O sistema eletromagnético não precisaria necessariamente substituir os freios hidráulicos nem suportar sozinho todas as condições de frenagem. Poderia atuar de maneira complementar, produzindo os esforços diferenciadoress necessários ao controle dinâmico, enquanto os freios convencionais atenderiam às demais exigências.
Isso não significa, contudo, que seja possível definir previamente uma proporção fixa entre a potência de frenagem de cada sistema. A distribuição dependeria das condições de operação, da capacidade térmica, da resposta dos atuadores e dos requisitos de segurança.
Vale lembrar que o DeLorean apresentado nonosso primeiro artigo possui uma configuração de tração traseira, sem motores de tração dianteira. Embora não disponha do sistema de frenagem individualizada aqui proposto, ele ilustra como um automóvel pode apresentar comportamento dinâmico competente sem que todas as funções sejam necessariamente executadas por motores distribuídos pelos quatro cantos do veículo.
O objetivo desta análise não é afirmar que uma arquitetura é universalmente superior às demais, mas mostrar que a propulsão elétrica permite explorar diferentes combinações de componentes para alcançar resultados semelhantes por caminhos distintos.
O skateboard
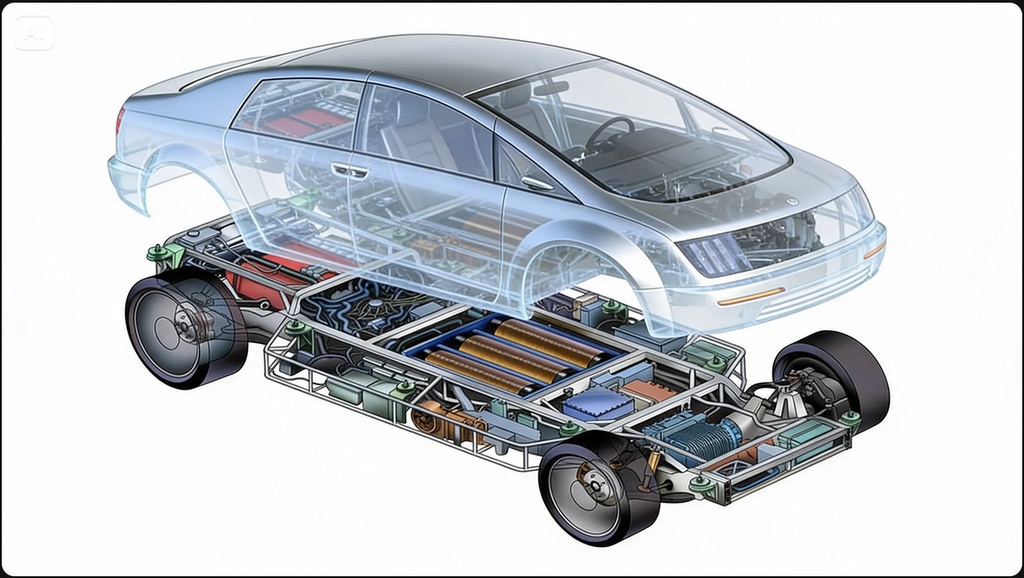
Em 2002, a General Motors apresentou o Hy-wire, um protótipo de carro elétrico movido a pilha
a combustível que demonstrava uma série de inovações para a época.

Uma das características mais marcantes do Hy-wire era sua construção. Em vez de seguir integralmente a arquitetura monobloco convencional, o veículo utilizava uma plataforma estrutural sobre a qual era instalada a carroceria.
Essa plataforma, chamada de skateboard (prancha de skate) pelos engenheiros da GM, concentrava os principais componentes funcionais do veículo, incluindo motores, baterias, pilha a combustível e tanque de hidrogênio.

Outra característica do Hy-wire era o emprego de tecnologias como steer-by-wire e brake-by-wire. Esses sistemas substituem as ligações mecânicas ou hidráulicas convencionais por comandos eletrônicos e atuadores controlados por sistemas de gerenciamento.
Com isso, as ações do motorista deixam de depender exclusivamente de uma ligação física direta com as rodas direcionais ou com os freios. O comportamento do veículo passa a depender também da lógica de controle implementada.
Num sistema de direção eletrônica, por exemplo, os comandos aplicados ao volante podem ser interpretados por um controlador que determina o ângulo das rodas. Isso abre possibilidades para intervenções automáticas na direção, desde que o sistema tenha sensores, atuadores, redundância e mecanismos de segurança adequados.
Considere uma situação de sobresterço, ou oversteer, na qual a traseira do veículo tende a escapar para o lado externo da curva. Uma das respostas possíveis para corrigir a trajetória é o contraesterço, que consiste em direcionar as rodas dianteiras de modo a contrariar a rotação indesejada do veículo. Um sistema de direção controlada eletronicamente pode, dentro de uma estratégia de controle apropriada, comandar correções que complementem a ação do motorista. Isso não significa, porém, que o contraesterço automático seja sempre a resposta correta: a intervenção precisa considerar a velocidade, a trajetória desejada, a aderência disponível e a dinâmica do veículo.
[Imagem do GM Hy-wire.]
Uma curiosidade possibilitada pelas tecnologias by-wire do Hy-wire era a possibilidade de deslocar lateralmente o conjunto de direção sobre um trilho, permitindo que o motorista dirigisse tanto do lado direito quanto do esquerdo.


A construção em plataforma também oferecia outras possibilidades. Na região dianteira, por exemplo, a ausência de um conjunto motopropulsor convencional abria espaço para soluções diferentes das encontradas nos automóveis tradicionais, inclusive na configuração da carroceria e na visibilidade a partir do posto de condução.
A separação entre plataforma e carroceria também permitia imaginar veículos com diferentes configurações externas sobre uma mesma base estrutural.
Uma plataforma poderia, em princípio, receber carrocerias distintas, transformando, por exemplo, uma configuração familiar em uma picape. Conectores elétricos e interfaces mecânicas padronizadas poderiam simplificar a integração dos módulos.
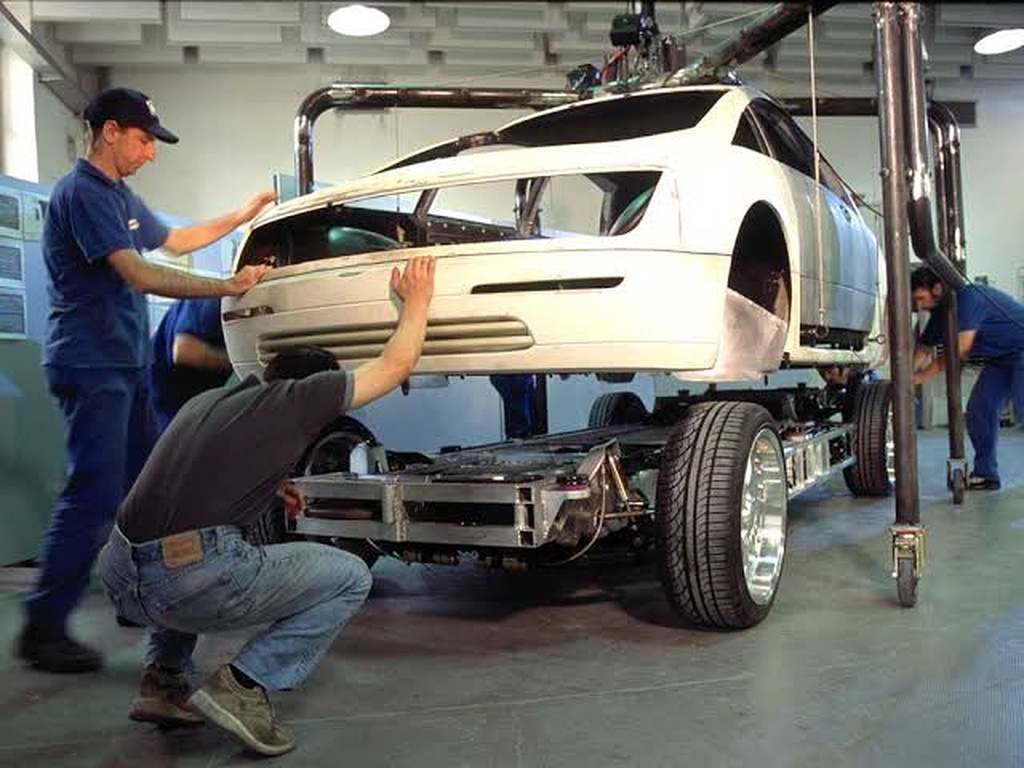
É importante observar, porém, que essa modularidade depende de um projeto desenvolvido especificamente para essa finalidade. A substituição rápida de uma carroceria exige fixações estruturais compatíveis, interfaces elétricas seguras, proteção dos componentes de alta tensão e atendimento aos requisitos de segurança veicular.
Ainda assim, a possibilidade é interessante. Danos restritos à carroceria poderiam, em determinadas arquiteturas, ser reparados pela substituição do módulo afetado, reduzindo o tempo de reparo e potencialmente os custos.
A arquitetura de plataforma também está presente, em sentido amplo, em automóveis elétricos de produção. O Tesla Model S, por exemplo, integra a bateria e os principais componentes da propulsão elétrica à região inferior do veículo. Isso não significa que sua carroceria seja intercambiável da mesma forma que a proposta modular descrita para o Hy-wire. São soluções relacionadas, mas com diferentes graus de integração estrutural e modularidade.
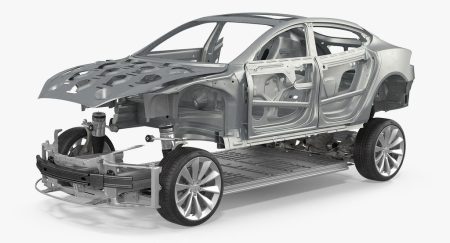
O importante é perceber que a propulsão elétrica permite reorganizar a distribuição dos componentes e repensar a relação entre a estrutura, a carroceria e os sistemas de controle.
A plataforma do tipo skateboard é uma das possibilidades que decorrem dessa liberdade de projeto.
Conclusão
O carro de tração elétrica é um equipamento com características próprias, vantagens e limitações que o diferenciam do automóvel convencional.
Quando imaginamos um veículo elétrico apenas como um carro tradicional no qual substituímos o motor a combustão por um elétrico, limitamos consideravelmente as possibilidades de engenharia.
A distribuição dos motores, o controle individual das rodas, a frenagem regenerativa, os sistemas eletrônicos de direção e frenagem e a construção em plataforma são exemplos de como a eletrificação permite repensar a arquitetura do veículo.
Isso não significa que todas essas soluções devam ser empregadas simultaneamente, nem que sejam necessariamente mais baratas ou melhores em qualquer aplicação. Cada uma envolve compromissos entre custo, eficiência, desempenho, segurança e complexidade.
O ponto central é outro: a arquitetura convencional do automóvel não é a única maneira de organizar um veículo destinado ao transporte de pessoas.
A indústria já passou por transformações tecnológicas que modificaram profundamente a maneira de projetar máquinas. Vimos a substituição progressiva das máquinas a vapor pelos motores a combustão, a passagem dos aviões a pistão para os motores a jato e a evolução da eletrônica, das válvulas termiônicas aos transistores e, posteriormente, aos circuitos integrados.
Em todos esses casos, a mudança não se limitou à substituição de um componente por outro. Ela abriu possibilidades que antes eram difíceis de imaginar dentro das arquiteturas existentes.
A transição do automóvel com motor a combustão para o veículo de tração puramente elétrica pode representar uma transformação igualmente profunda.
Esta série foi apenas um breve apanhado de algumas das tecnologias e possibilidades de engenharia que podem modificar o paradigma de projeto dos automóveis. Suas consequências poderão alcançar não apenas nós, consumidores, mas também os fabricantes, seus processos produtivos e os próprios conceitos de veículo e mobilidade.
Talvez a maior dificuldade esteja justamente em reconhecer essas possibilidades. Estamos tão habituados à arquitetura do automóvel convencional que corremos o risco de reproduzir seus conceitos mesmo quando a tecnologia já permite seguir outros caminhos.
Para compreender o futuro do automóvel elétrico, precisamos olhar além da substituição do motor. Precisamos repensar o próprio carro.
AAD