

Este artigo é uma continuação:
[O primeiro artigo pode ser lido aqui.]
[O segundo artigo pode ser lido aqui.]
[O terceiro artigo pode ser lido aqui.]
[O quarto artigo pode ser lido aqui.]
Vimos na parte anterior alguns detalhes mais aprofundados do ABS e como sua função pode ser estendida para a criação de um sistema de estabilidade automática, o ESP.
O ESP, no entanto, possui grandes limitações porque a capacidade de controlar o automóvel pela tração, através de um único motor e de um diferencial, é bastante limitada. Um controle muito mais simples, o controle de tração (TC), pode atuar reduzindo a potência do motor quando a demanda de torque provoca perda de aderência nas rodas de tração.
Efeito cadeira de rodas
No entanto, o ESP demonstra um princípio fundamental: a aplicação de forças laterais propositalmente desbalanceadas pode gerar movimentos direcionais. Pense numa cadeira de rodas. Ela não usa um sistema de rodas direcionadas como um automóvel, no entanto, mostra-se muito mais manobrável que ele. Sua capacidade direcional vem do fato de as duas rodas de tração poderem ser acionadas independentemente, fazendo a roda externa da curva desejada girar mais rápido que a roda interna.
O grau de independência de tração de uma cadeira de rodas é tal que, fazendo as duas rodas girarem na mesma rotação, mas em sentidos contrários, a cadeira pode girar em torno do próprio eixo, exigindo muito pouco espaço para ser redirecionada.
Princípio parecido ocorre em um carrinho de supermercado. Repare que todo carrinho de supermercado possui uma barra na qual apoiamos ambas as mãos para empurrá-lo. Para fazer uma curva, basta empurrar mais com uma mão que com a outra. Caso se queira fazer uma curva muito apertada, como uma meia-volta, basta empurrar com uma mão e puxar com a outra.
É importante notar os efeitos de torque sobre a dirigibilidade do carrinho de supermercado. Enquanto normalmente manobramos o carrinho com as duas mãos nas extremidades da barra, se usarmos apenas uma mão no centro, perceberemos o quanto fica mais difícil produzir o torque necessário para manobrá-lo. Não basta haver força: é necessário haver braço de alavanca.
Isso nos faz pensar novamente no problema do diferencial do automóvel. Com um diferencial totalmente livre, o motor único pode transmitir às duas rodas do eixo essencialmente o mesmo torque, embora o mecanismo permita que elas girem a velocidades diferentes.
O problema é que esse sistema não permite ao motor produzir, de forma independente, os diferentes torques necessários em cada roda para ajudar ativamente o veículo a fazer uma curva. Na maioria das vezes, enquanto temos plena aderência dos pneus ao piso, não costumamos perceber isso como um grande problema. Mas, durante uma curva sob aceleração, a distribuição de torque de um diferencial aberto pode limitar a capacidade de exploração da aderência disponível em cada roda. A roda interna, que normalmente tem menor carga vertical, pode determinar o limite do conjunto quando começa a perder aderência.
O caso McLaren
Muitos talvez se lembrem do caso da McLaren, no fim dos anos 1990, quando a equipe utilizou um sistema conhecido como brake-steer, ou fiddle brake. Um pedal adicional permitia frear seletivamente uma das rodas traseiras, criando um momento de guinada que ajudava o carro a contornar a curva. A artimanha foi descoberta por um fotógrafo que estranhou a incandescência do freio traseiro do carro enquanto ele acelerava no meio da curva. Posteriormente, conseguiu fotografar o pedal adicional dentro do carro.
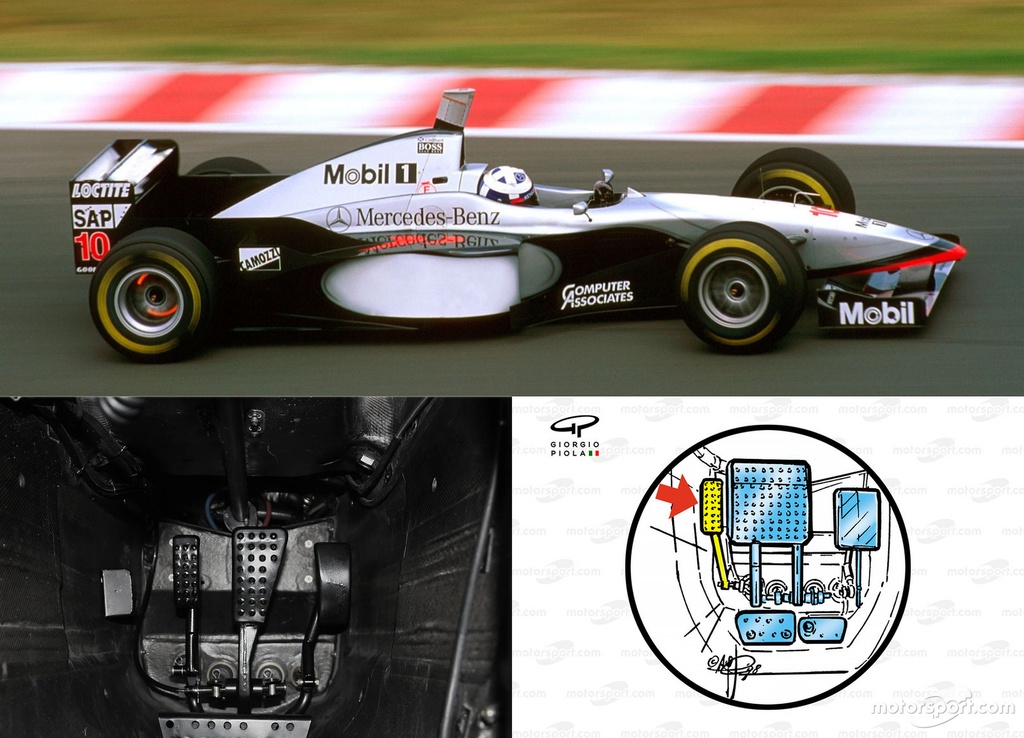
O sistema era engenhoso e perfeitamente funcional para um carro de competição, mas seria inadequado como solução convencional para automóveis de rua, pois exigiria do motorista uma coordenação incompatível com a utilização normal do veículo.
Seria possível utilizar o princípio em carros convencionais, inclusive com atuação automática sobre os freios por meio de uma função adicional do sistema de estabilidade. O problema é que estaríamos transformando energia mecânica em calor nos freios para produzir o momento de guinada, além de introduzir desgaste e perdas que não existem quando esse mesmo efeito pode ser produzido diretamente pela tração.
Em busca do carro de tração ideal
Vamos pensar num automóvel convencional moderno: tração e direção dianteiras e freio hidráulico nas quatro rodas. Além da segregação de funções, com sistemas distintos para aceleração e frenagem, temos outro problema: a aderência disponível nos quatro pneus não é aproveitada de maneira uniforme.
Durante a tração, os pneus dianteiros são simultaneamente responsáveis por transmitir força ao solo e orientar o veículo, enquanto os pneus traseiros são exigidos principalmente para manter o comportamento direcional passivo do veículo. Além disso, enquanto o veículo acelera, ocorre transferência dinâmica de carga do eixo dianteiro para o traseiro.
Assim, justamente quando o motor dianteiro está solicitando maior capacidade de tração, o eixo dianteiro perde parte da carga vertical que determina a capacidade de aderência dos pneus. Na frenagem, temos o oposto: ocorre transferência de carga para o eixo dianteiro, aumentando a capacidade de frenagem das rodas dianteiras e reduzindo a das traseiras.
Já nas curvas, o veículo transfere carga para o lado externo da curva, enquanto a carga sobre as rodas internas é reduzida.
Dinamicamente, isso significa que a capacidade de aderência disponível em cada roda varia continuamente em função da aceleração longitudinal, da aceleração lateral e da distribuição de carga.
Um parêntese aqui. Você deve ter notado nos inúmeros textos aqui no AE que ora falamos em ESP, ora em ESC. O motivo é simples: ESP — Electronic Stability Program — é patente da Bosch registrada em 1988, enquanto ESC — Electronic Stability Control — é um nome genérico para a mesma função.
Os sistemas convencionais de tração e frenagem são, em grande medida, passivos até que o ABS, o ESP ou o TC precisem atuar. Esses sistemas ativos entram em cena justamente quando alguma condição de aderência começa a se degradar e procuram impedir que a situação ultrapasse determinados limites.
Assim, o automóvel convencional não consegue explorar de maneira contínua e independente todo o potencial de aderência disponível em cada pneu. Um sistema que conseguisse aproveitar a capacidade de cada pneu individualmente, mantendo o veículo dentro de uma condição estável, seria muito mais próximo do ideal.
E é aqui que o motor elétrico aparece com toda propriedade.
A roda e o robô
Para tirarmos todo o desempenho possível de cada pneu individualmente, precisamos, antes de mais nada, que ele seja plenamente controlável.
Na prática, isso significa que cada roda precisa ter uma forma de acionamento cujo torque possa ser controlado independentemente. Sistemas de acionamento indireto, como o diferencial, dificultam esse controle individual.
Assim, o carro de tração elétrica ideal possui, dentro de certa perspectiva, um motor elétrico exclusivo para cada roda e seu respectivo sistema de potência e controle. Há outras formas de fazer isso, naturalmente, mas não vamos complicar.
O conceito atual que muitos consumidores — e mesmo parte das equipes técnicas de alguns fabricantes — têm do carro elétrico é simplesmente o de um automóvel no qual o motor a combustão foi substituído por um motor elétrico. Este é um conceito extremamente limitado.
Ao colocar um motor elétrico diretamente associado à tração de uma roda, ganhamos uma capacidade de controle muito maior sobre o torque aplicado naquele pneu. Vamos a um exemplo. Pense num robô utilizado atualmente em cirurgias extremamente delicadas. Em determinados procedimentos, sistemas robóticos permitem movimentos de precisão que seriam extremamente difíceis de realizar diretamente com as mãos.
Os motores elétricos que acionam esses mecanismos permitem controlar posição, velocidade e torque com uma precisão muito elevada. O sistema consegue transformar os movimentos do cirurgião em movimentos extremamente pequenos e controlados.
Agora imaginem se, no lugar dos motores elétricos, tivéssemos motores a combustão, com pistões subindo e descendo. Um robô desses seria inviável. É mais ou menos isso, guardadas as devidas proporções, que acontece quando substituímos o motor a combustão por um motor elétrico.
E damos um passo ainda maior quando todas as rodas do veículo passam a ser coordenadas para produzir um movimento completamente harmônico.
Os três estágios da estabilidade
Num carro convencional, os sistemas de tração, frenagem e direção são predominantemente passivos enquanto o veículo permanece dentro das condições normais de aderência. Podemos pensar, simplificadamente, em três estágios.
No primeiro estágio, o veículo se move dentro das condições normais de aderência, com os pneus trabalhando predominantemente na região de aderência estática. É a condição em que a imensa maioria das pessoas dirige e na qual os sistemas convencionais de tração e frenagem não precisam atuar continuamente para manter o veículo sob controle.
O segundo estágio ocorre quando há uma progressiva degradação da aderência, com o pneu se aproximando da região de escorregamento. É nessa região que sistemas como ABS e TC precisam atuar de maneira rápida e contínua para evitar que a perda de aderência se agrave.
Já o terceiro estágio ocorre quando o pneu entra em escorregamento significativo e o atrito passa a ser predominantemente dinâmico. Para sistemas convencionais de controle, essa é uma condição extremamente difícil, pois a capacidade do pneu de transmitir forças direcionais cai e o controle precisa trabalhar para recuperar uma condição mais favorável de aderência.
Dentro do que é possível com a tecnologia convencional, é o melhor que se pode fazer. O problema é que esses sistemas trabalham reagindo à degradação da aderência, enquanto um sistema de controle individual das rodas pode atuar continuamente sobre as forças produzidas em cada pneu.
É neste ponto que um carro com as rodas controladas individualmente por motores elétricos começa a fazer diferença. Desde a condição de veículo completamente estático até situações próximas do limite de aderência, o motor elétrico pode atuar diretamente sobre o torque e a rotação de cada roda.
Juntando as partes
Imagine um veículo viajando em alta velocidade sobre asfalto seco e que, de repente, encontra uma superfície de gelo. No carro convencional, quer em tração, quer em frenagem ou mudança de direção, as condições de aderência dos pneus se degradarão rapidamente. ABS, ESP e TC precisarão detectar a alteração, estimar o comportamento do veículo e atuar sobre os freios ou sobre o torque do motor para tentar recuperar uma condição controlável.
Quando pensamos que um carro viajando a 30 metros por segundo está a 108 km/h, percebemos quanto representa cada décimo de segundo nesse processo. Já num carro com tração elétrica individual, o problema pode ser tratado de maneira muito mais direta. Um motor elétrico pode modificar seu torque em um intervalo extremamente curto. Se uma roda começa a perder aderência, seu torque pode ser reduzido imediatamente, enquanto as demais rodas podem receber comandos diferentes.
Isso não significa que uma roda elétrica não possa patinar ou bloquear. Ela pode. A diferença é que o sistema de controle consegue modificar o torque aplicado àquela roda de maneira muito mais rápida e precisa.
Sob condições severas de aderência, o controle coordenado dos motores elétricos pode, portanto, manter alguma capacidade de controle mesmo quando o pneu já está trabalhando em uma condição muito próxima do limite. Por menor que seja a margem disponível, ela pode ser importante quando o tempo de reação é contado em centésimos de segundo.
A vetoração de torque
É a partir desses conceitos que surge o conceito de vetoração — ou vetorização, as duas formas são utilizadas — de torque. Mas aqui ele vai muito além de simplesmente distribuir torque entre os eixos. Além do controle individual de cada roda, há um controle centralizado que constantemente verifica o ângulo de esterço do volante, a velocidade individual de cada roda, as taxas de inclinação e rotação da carroceria, a posição do pedal do acelerador e outros parâmetros.Com esses dados, o sistema determina continuamente quanto torque deve ser aplicado a cada roda.
A vetoração de torque usa novamente o princípio da cadeira de rodas: mais torque nas rodas externas da curva e menos nas internas, ajudando o carro a produzir o momento de guinada necessário para fazer a curva.
Esse controle pode estar ativo desde a partida do veículo. Se alguma roda mostrar tendência à perda de aderência, o sistema pode reduzir seu torque e coordenar as demais rodas para compensar o efeito, inclusive utilizando torque regenerativo para produzir momentos de guinada quando a arquitetura do veículo permitir.
O resultado é uma forma de controle muito mais contínua e precisa do comportamento dinâmico do veículo. A vetoração de torque muda o comportamento dinâmico do automóvel, que passa a se mover de uma forma mais “orgânica” e ativa, contra a forma convencional, mais “mecânica” e predominantemente passiva. Desde os primeiros metros, o motorista pode sentir a diferença.
É aqui que passamos a ver o vídeo do DeLorean da primeira parte com outros olhos:
Ali não vemos mais apenas um espetáculo de drift autônomo. vemos um experimento em que o veículo é colocado propositalmente em uma condição extremamente difícil de controle, próxima do limite de aderência, e não apenas consegue permanecer controlável, como consegue manter uma trajetória com uma precisão muito superior à que um motorista humano conseguiria reproduzir manualmente.
Repare nas guinadas abruptas. Elas não ocorrem apenas por movimentos da direção do veículo, mas principalmente pela alteração coordenada do torque aplicado às rodas traseiras. Mesmo quando os pneus estão em uma condição de escorregamento, a distribuição de forças entre as rodas continua sendo capaz de produzir um momento de guinada controlado.
Quando compreendemos a “caixa-preta” que faz a “mágica” do DeLorean, o vídeo se mostra ainda mais impressionante.
O carro de tração elétrica ideal
Como vimos, sistemas de controle convencionais como ABS e ESP aproveitam apenas parcialmente as capacidades de aderência do conjunto de pneus presentes no automóvel. Essa diferença torna-se especialmente importante quando a situação se aproxima do limite da física e começa a superar as capacidades dos sistemas convencionais. O carro de tração elétrica ideal é aquele que consegue explorar as capacidades de cada roda individualmente. Ou seja: um carro com quatro motores elétricos, cada um acionando uma roda.
Um exemplo real desse conceito é o Mercedes-AMG SLS Electric Drive, apresentado em 2013. Era um carro espetacular, com quatro motores elétricos que produziam, em conjunto, 740 cv e 102 m·kgf de torque. A aceleração de 0 a 100 km/h era de 3,9 segundos e a velocidade máxima, limitada eletronicamente, era de 250 km/h.
A bateria de 60 kWh proporcionava uma autonomia declarada de aproximadamente 250 km pelo ciclo NEDC, algo compatível com os padrões dos carros elétricos daquela geração.
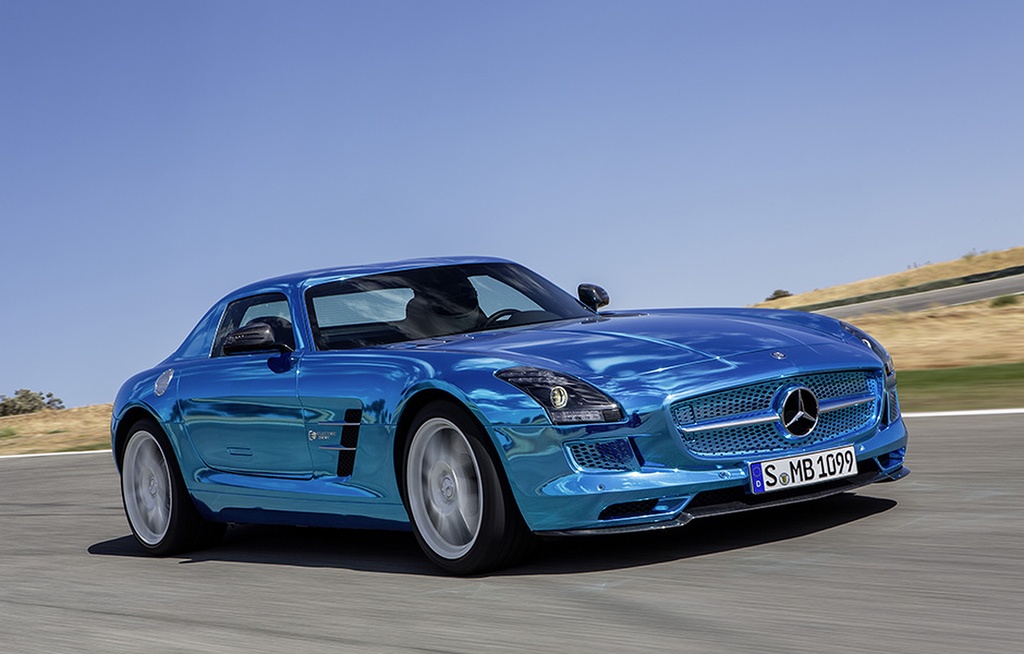
O mais importante, entretanto, não eram os números de potência. mas os quatro motores. Cada motor acionava individualmente uma roda, permitindo que o sistema eletrônico controlasse independentemente o torque produzido em cada uma delas.
É justamente essa característica que transforma o SLS Electric Drive em uma referência tecnológica para o conceito discutido neste artigo.
Seu conjunto motriz é relativamente simples em conceito: quatro motores elétricos independentes, associados às respectivas rodas por sistemas de redução, e controlados eletronicamente de maneira coordenada.

São soluções desse tipo que conseguem tirar o máximo proveito das propriedades de aderência existentes entre os pneus de um veículo e o solo. Esta é a referência.
Conclusão
O motor elétrico é capaz de transformar completamente o quadro tecnológico dos automóveis graças às suas excelentes capacidades de potência, simplicidade construtiva e, principalmente, à sua docilidade ao comando eletrônico.
Outro fator importante está na própria natureza elétrica desse tipo de motor. Com os carros cada vez mais digitais, a atuação sobre a tração com motores elétricos pode ser extremamente direta, enquanto nos motores a combustão e nos sistemas de freio convencionais a atuação é mais indireta, por meio de processos como controle da ignição, alimentação e transmissão, ou pela aplicação de pressão hidráulica às pinças de freio.
Assim, surge como modelo ideal de tração elétrica um veículo equipado com quatro motores e inversores independentes, um para cada roda, e com um sistema central capaz de coordenar continuamente as ações entre eles.
O Mercedes-AMG SLS Electric Drive foi uma demonstração extraordinariamente clara desse conceito.
Ainda assim, existe um velho pensamento de engenharia: o “ótimo” pode ser tão inimigo do “bom o suficiente” quanto o contrário.
Na próxima parte, veremos uma opção alternativa que, se perde de um lado, pode oferecer muitas outras vantagens pela frente.
AAD